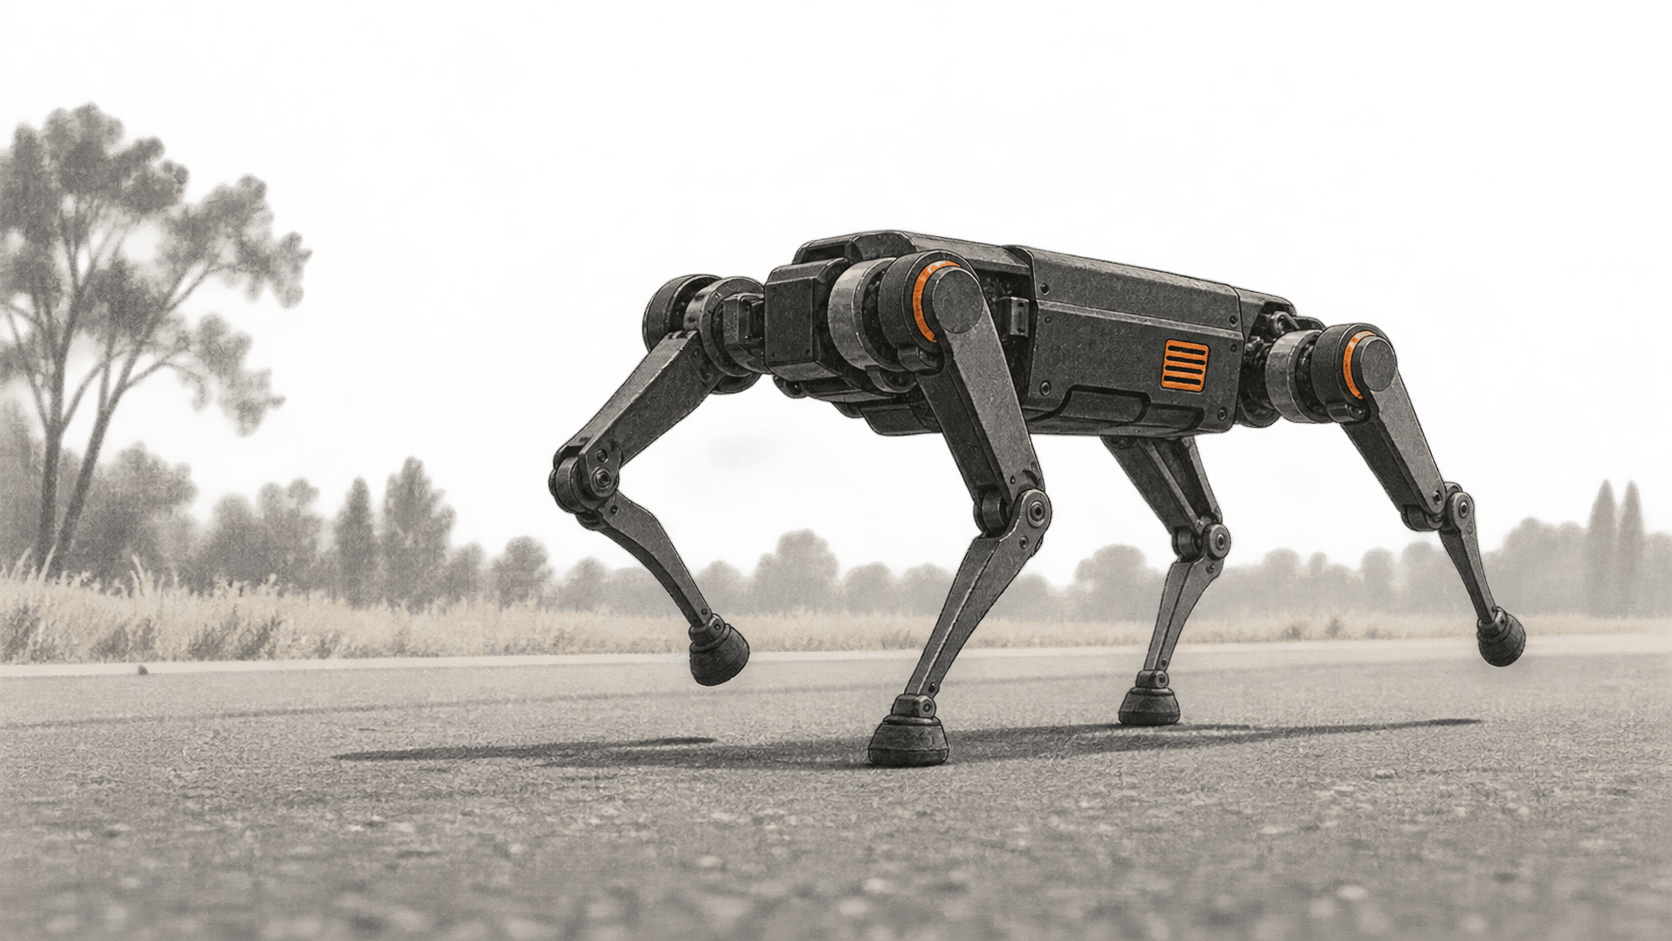
தென் கொரியாவில் நடந்த 42.195 கிலோமீட்டர் சாலை மராத்தானை KAIST-இன் நான்கு கால்கள் கொண்ட RAIBO2 2024 நவம்பரில் ஒரே மின்கல மின்னூட்டத்தில் 4 மணி 19 நிமிடம் 52 விநாடிகளில் நிறைவு செய்தது. இதன் புதிய முன்னேற்றத்தை விளக்கும் 2026 செப்டம்பர் 23 அன்று வெளியான Nature ஆய்வுக் கட்டுரை, ஆற்றல் இழப்பைக் குறைக்க அதன் வடிவமைப்பாளர்கள் ரோபோவின் கால்கள், மோட்டார் மின்னணுவியல், கற்றுக்கொண்ட நடை ஆகியவற்றை ஒருங்கிணைத்து எவ்வாறு மேம்படுத்தினர் என்பதை விவரிக்கிறது.
பெரிய மாற்றம்
- என்ன மாறியது: சக மதிப்பாய்வு செய்யப்பட்ட ஆய்வு, நீண்ட வெளிப்புற ஓட்டத்தையும் நான்கு கால்கள் கொண்ட ரோபோ முழுவதற்குமான ஆற்றல் இழப்பு மாதிரியையும் ஒன்றாக முன்வைக்கிறது. மோட்டார் வெப்பம், மூட்டு உராய்வு, பாதம் தரையில் மோதும் தாக்கம் ஆகியவை ஒரே மின்கல மின்னூட்டத்திற்காக எவ்வாறு போட்டியிடுகின்றன என்பதை ஆராய்ந்து, தூரக் கூற்றைத் தாண்டிய தகவல்களை ரோபோ வடிவமைப்பாளர்களுக்கு அளிக்கிறது.
- இது ஏன் முக்கியம்: மின்னூட்டத்துக்காக நிற்காமல் ஒரு நடமாடும் ரோபோ எவ்வளவு நேரம் பணிபுரியலாம் என்பதை அதன் இயக்க வரம்பு தீர்மானிக்கிறது. மூட்டு வன்பொருளையும் நடை கட்டுப்பாட்டையும் ஒன்றாக வடிவமைப்பதன் மூலம் அந்த வரம்பை நீட்டிக்கும் ஒரு வழியை RAIBO2 காட்டுகிறது; ஆனால் அதன் மராத்தான் விநியோக அல்லது ஆய்வுப் பணிச் சுமையைச் சோதிக்கவில்லை.
- எதைக் கவனிக்க வேண்டும்: எதிர்கால நான்கு கால் ரோபோக்களை ஒப்பிடும்போது, குறிப்பிட்ட மின்கலம், வேகம், பாதை, சுமை ஆகியவற்றில் சென்ற தூரத்தையே ஒப்பிட வேண்டும். குழுவின் ஒப்பீட்டு விரிதாள் அளந்த மதிப்புகளையும் கணித்த மதிப்புகளையும் கலக்கிறது; எனவே தலைப்பில் கூறப்படும் இயக்கத் தூரம் மட்டும், அதே பணியில் வேறொரு ரோபோ எவ்வாறு செயல்படும் என்பதை நிறுவாது.
மராத்தான் முடிவும் அதன் வரம்புகளும்
அந்த Nature ஆய்வுக் கட்டுரை RAIBO2-க்கான மொத்தப் நகர்வுச் செலவுக் குறியீடு 0.25 எனத் தெரிவிக்கிறது. இந்த அளவீடு, பயன்படுத்திய ஆற்றலை ரோபோவின் எடையுடனும் சென்ற தூரத்துடனும் தொடர்புபடுத்துகிறது. மனிதருக்கான ஒப்பீட்டு மதிப்பு 0.37 என்றும் அதன் சுருக்கம் கூறுகிறது. தற்போதைய நான்கு கால் ரோபோக்களைவிட ஒரே மின்னூட்டத்தில் மூன்று மடங்குக்கும் அதிகத் தூரம் செல்லும் என்றும் ஆசிரியர்கள் ஒப்பிடுகின்றனர். இவை அவர்களின் கணக்கீடுகளும் ஒப்பீட்டுக்குத் தேர்ந்தெடுத்த ரோபோக்களும் சார்ந்தவை; ஒரே மாதிரியான களப்பணிகளில் நடத்தப்பட்ட உலகளாவிய தரவரிசை அல்ல.
பந்தயம் 22-ஆவது Sangju உலர்ந்த பேரிச்சம்பழ மராத்தான் பாதையில் நடந்தது என KAIST-இன் 2024 நவம்பர் 17 அறிவிப்பு கூறுகிறது. 14 மற்றும் 28 கிலோமீட்டர் அருகே சுமார் 50 மீட்டர் உயரமுள்ள இரண்டு ஏற்றங்கள் இருந்ததாக KAIST தெரிவித்தது. KAIST-இன் முந்தைய அறிவிப்பு 2024 செப்டம்பரில் நடந்த குழுவின் முதல் பந்தய முயற்சி, மின்கலம் தீர்ந்ததால் 37 கிலோமீட்டரில் முடிந்ததாகக் கூறியது. எனவே நவம்பர் மாத நிறைவுக்கு முன்னர் தோல்வியடைந்த முயற்சியும், பெரிய மின்கலம் உள்ளிட்ட வடிவமைப்பு மாற்றங்களும் இருந்தன.
சாலைப் பாதையில் ஓடிக்கொண்டிருந்தவர்களைச் சுற்றி நீடித்துச் செல்ல முடியும் என்பதை மராத்தான் காட்டியது. தன்னியக்க வழிசெலுத்தலைச் சேர்ப்பது எதிர்காலப் பணியாகும் என KAIST 2024-இல் தெரிவித்தது. அதன் வளாகச் சோதனையில் GPS வழிகாட்டிய பாதை பயன்படுத்தப்பட்டது; ஆனால் மராத்தானின்போது ரோபோ தானாகவே பாதையைத் தேர்ந்தெடுத்தது அல்லது விநியோகம், ரோந்துப் பணிகளைச் செய்தது என்பதை இது நிறுவாது.
ஒவ்வொரு அடியிலும் ஆற்றலைச் சேமித்தல்
ஆசிரியர்கள் ஒன்றோடொன்று தொடர்புடைய வடிவமைப்புச் சிக்கலை விளக்குகின்றனர். உடலைத் தாங்கி நிற்க மூட்டு மோட்டார்கள் மின்சாரத்தைச் செலவிடுகின்றன. கால்களை நகர்த்தும்போது உராய்வும் ஏற்படுகிறது; ஒவ்வொரு பாதம் தரையில் பதியும்போதும் மோதல் ஆற்றல் இழப்பை ஏற்படுத்தலாம். ஒரு இழப்பைக் குறைக்கும் நிலைப்பாடு அல்லது கால் வடிவமைப்பு, மற்றொரு இழப்பை அதிகரிக்கக்கூடும். பொதுவில் கிடைக்கும் அவர்களின் ஆய்வுக்கு முந்தைய ஆய்வுக் கட்டுரை ஆற்றல் எதிர்ப்பையும் மாறுதல் இழப்பையும் குறைக்க வடிவமைக்கப்பட்ட எடை குறைந்த கால், குறைந்த விகிதப் பரிமாற்ற அமைப்பு, மோட்டார் இயக்கச் சுற்று ஆகியவற்றை விவரிக்கிறது. அதே மூன்று வடிவமைப்புப் பகுதிகளை—இயக்கவியல், மோட்டார் மின்னணுவியல், நகர்வு கட்டுப்பாடு—Nature ஆய்வின் சுருக்கமும் அடையாளம் காட்டுகிறது.
நடை கட்டுப்படுத்தி, உருவகப்படுத்தலில் வலுவூட்டல் கற்றல் முறையைப் பயன்படுத்திப் பயிற்றுவிக்கப்பட்டது. ஆய்வுக்கு முந்தைய கட்டுரையின்படி, பாதம் தரையைத் தொடும் முன் அதன் வேகத்தைக் குறைப்பதும் மோட்டார்களின் மின்னோட்டத் தேவையைக் குறைப்பதும் பயிற்சிக்கான வெகுமதிகளில் அடங்கின. இந்த நடவடிக்கைகள் மோதலால் ஏற்படும் ஆற்றல் இழப்பையும் மோட்டார் வெப்பமாதலையும் குறிக்கோளாகக் கொண்டுள்ளன. இறக்கங்களின்போது மூட்டுகள் ஓரளவு ஆற்றலை மீட்டெடுக்க முடியும் என்றும் KAIST தெரிவித்தது. இவற்றில் எதுவும் மராத்தான் தூரத்தைத் தனியாக விளக்காது; ரோபோவை ஒரு முழு அமைப்பாகச் சீரமைத்ததிலிருந்தே அறிவிக்கப்பட்ட மேம்பாடு கிடைக்கிறது.
இயக்கத் தூர ஒப்பீடு எதைக் காட்டுகிறது
இறுதி ஆய்வுக் கட்டுரையின் கூடுதல் ஒப்பீட்டு விரிதாள் RAIBO2-இன் எடை 43 கிலோகிராம், மின்கலத் திறன் 1,447 வாட்-மணி, மேலும் கணக்கிடப்பட்ட இயக்கத் தூரம் சுமார் 52 கிலோமீட்டர் எனப் பட்டியலிடுகிறது. இந்தத் தூரம் அட்டவணையில் கணித்த மதிப்பு; ஆய்வில் ஆவணப்படுத்தப்பட்ட வெளிப்புற நிறைவு 42.195 கிலோமீட்டர் பந்தயமே. மற்ற சில ரோபோக்களுக்கான பதிவுகளும் கணிப்புகளையோ உற்பத்தியாளரின் விவரக்குறிப்புகளையோ சார்ந்துள்ளன. முந்தைய பொதுப் பதிப்பில் வேறுபட்ட மின்கல மற்றும் கணிக்கப்பட்ட இயக்கத் தூர மதிப்புகள் இருந்தன; எனவே இறுதி இணைப்பில் உள்ள மதிப்புகளுக்குப் பதிலாக அவற்றைப் பயன்படுத்தக் கூடாது.
சாத்தியமான பயன்பாடுகளுக்கும் இதே வேறுபாடு பொருந்தும். பெரும்பாலும் சாலைப் பாதையில் நீண்ட தூரம் ஓடியது, நீடித்துச் செயல்படும் திறன் மற்றும் குழுவின் பொறியியல் தேர்வுகள் குறித்து உறுதியான தகவலை அளிக்கிறது. சுமை, தொடர்ச்சியான பணிமுறை, முன்கூட்டியே நிர்ணயிக்காத வழிசெலுத்தல், பராமரிப்பு, கடினமான நிலப்பரப்பு ஆகிய கேள்விகளுக்குத் தனிச் சோதனைகள் தேவை. வழிசெலுத்தல் மற்றும் பேரிடர் சூழல்களுக்கான KAIST-இன் திட்டங்கள் ஆய்வுக் குறிக்கோள்கள்; இந்த மராத்தானின் முடிவுகள் அல்ல.
ஆதாரங்களும் மேலும் வாசிக்கவும்
- Lee மற்றும் சக ஆய்வாளர்களின் Nature ஆய்வுக் கட்டுரை, 2026 செப்டம்பர் 23. சக மதிப்பாய்வு செய்யப்பட்ட ஆய்வின் அணுகக்கூடிய சுருக்கம், நிறைவு நேரம், ஒரே மின்னூட்டத்தில் ஓடியது, நகர்வுச் செலவுக் குறியீடு 0.25, மூன்று பகுதி வடிவமைப்பு ஆகியவற்றை நிறுவுகிறது. வெளியீட்டாளரின் பொதுப் பக்கத்தில் சுருக்கம், பட விளக்கங்கள், கூடுதல் தரவுக்கான இணைப்புகள் கிடைக்கின்றன; 2026 செப்டம்பர் 24 அன்று சரிபார்த்தபோது முதன்மை உரையைச் சந்தா இல்லாமல் அணுக முடியவில்லை.
- Nature-இன் கூடுதல் ஒப்பீட்டுத் தரவு, 2026 செப்டம்பர். பதிவிறக்கக்கூடிய விரிதாள் ரோபோக்களின் எடை, மின்கலத் திறன், கணிக்கப்பட்ட இயக்கத் தூரம், ஒப்பீட்டுக்கான உள்ளீடுகளைப் பதிவு செய்கிறது. அது மூலத்திலிருந்து பெறப்பட்ட மதிப்புகளையும் கணிப்புகளையும் வேறுபடுத்துகிறது; RAIBO2-இன் இயக்கத் தூரம் கணக்கிடப்பட்டது, இரண்டாவது வெளிப்புற ஓட்டம் அல்ல.
- KAIST, 2024 நவம்பர் 17. நிறுவனத்தின் அப்போதைய செய்தி, மராத்தான் தூரம், நேரம், பாதை ஆகியவற்றைக் குறிப்பிடுகிறது; தன்னியக்க வழிசெலுத்தல் அடுத்தகட்டப் பணி என்றும் கூறுகிறது. ரோபோவை உருவாக்கியது KAIST என்பதால், நடைமுறைப் பயன்பாட்டுக்குத் தயாராக இருப்பது குறித்த கூற்றுகள் குழுவின் மதிப்பீடுகளாகும்.
- KAIST, 2024 நவம்பர் 15. பந்தயத்திற்கு முந்தைய செய்தியில், செப்டம்பர் முயற்சி தோல்வியடைந்தது, மின்கலத்தில் செய்யப்பட்ட மாற்றங்கள், GPS வழிகாட்டிய வளாக ஓட்டம் ஆகியவை விவரிக்கப்பட்டுள்ளன. வளாகத் தூரமும் இயக்கத் தூரக் கணிப்புகளும் நவம்பர் மராத்தானிலிருந்து வேறான சோதனைகள்.
- Lee மற்றும் சக ஆய்வாளர்கள், Research Square ஆய்வுக்கு முந்தைய கட்டுரை, 2025. பொதுவில் கிடைக்கும் முழு கையெழுத்துப் பிரதி, வன்பொருள் மற்றும் வலுவூட்டல் கற்றல் முறைகளை விளக்குகிறது. இது இறுதி Nature பதிப்புக்கு முந்தையது; மின்கலம் மற்றும் கணிக்கப்பட்ட இயக்கத் தூரத்துக்கான வேறு மதிப்புகளைக் கொண்டுள்ளது. இக்கட்டுரையில் அந்த விவரங்களுக்கு இறுதி ஆய்வும் அதன் கூடுதல் தரவுமே பயன்படுத்தப்படுகின்றன.