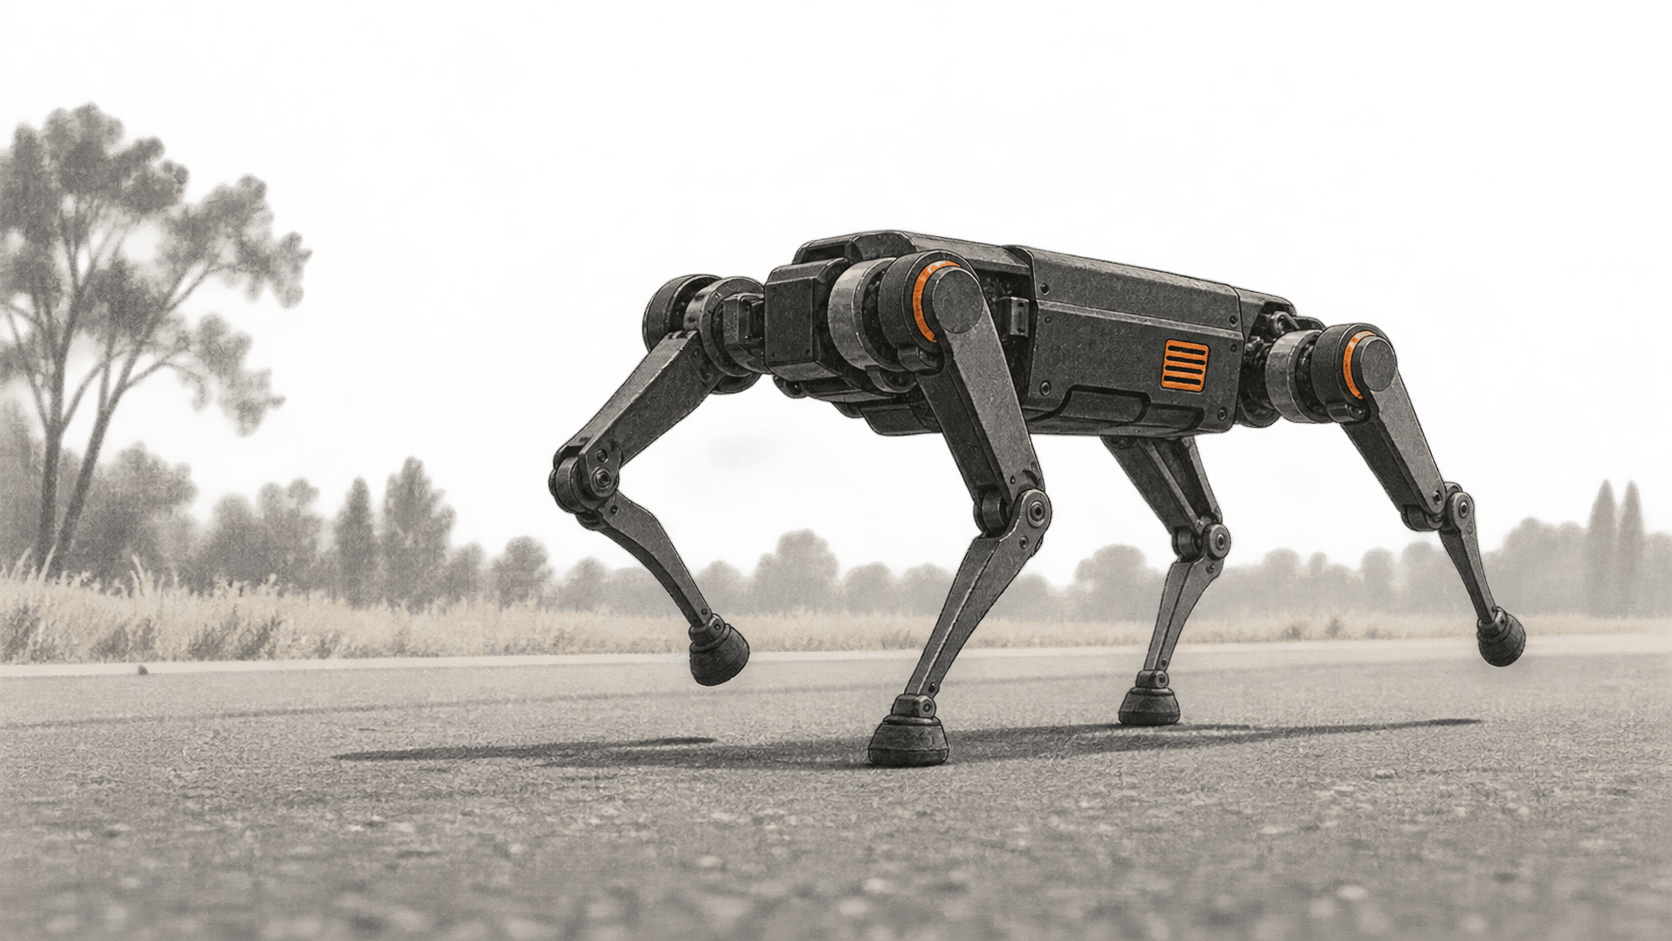
Le robot quadrupède RAIBO2 de KAIST a terminé un marathon sur route de 42,195 kilomètres en Corée du Sud, en novembre 2024, en 4 h 19 min 52 s, sur une seule charge de batterie. La nouveauté réside dans un article paru dans Nature le 23 septembre 2026, qui explique comment ses concepteurs ont optimisé conjointement les pattes, l’électronique des moteurs et la démarche apprise du robot afin de réduire les pertes d’énergie.
Le grand changement
- Ce qui a changé : Un article évalué par les pairs associe désormais une longue course en extérieur à un modèle des pertes d’énergie du quadrupède dans son ensemble. Il donne aux concepteurs de robots autre chose qu’une distance à examiner : les effets concurrents de la chaleur des moteurs, du frottement des articulations et des impacts des pattes sur une même charge de batterie.
- Pourquoi c’est important : L’autonomie limite la durée pendant laquelle un robot mobile peut fonctionner loin d’un point de recharge. RAIBO2 illustre une façon de l’accroître en concevant ensemble les articulations et le contrôle de la démarche, même si son marathon n’a pas mis à l’épreuve une mission de livraison ou d’inspection.
- À suivre : Pour comparer utilement les futurs quadrupèdes, il faut mesurer la distance parcourue avec une batterie, une vitesse, un itinéraire et une charge utile définis. Le propre tableau comparatif de l’équipe mélange valeurs mesurées et estimées ; une autonomie annoncée ne suffit donc pas à établir comment un autre robot se comporterait dans la même tâche.
Le résultat du marathon et ses limites
L’article de Nature rapporte pour RAIBO2 un coût de transport total de 0,25. Cette mesure rapporte l’énergie consommée au poids du robot et à la distance parcourue. Le résumé la compare à une valeur de référence humaine de 0,37. Il indique aussi que le robot parcourt, sur une charge, plus de trois fois la distance des quadrupèdes existants dans la comparaison des auteurs. Ces chiffres reflètent leurs calculs et leur sélection de robots ; ils ne constituent pas un classement universel fondé sur des tâches identiques sur le terrain.
Le robot a couru sur le parcours du 22e marathon du kaki séché de Sangju, selon le communiqué publié par KAIST le 17 novembre 2024. KAIST a décrit deux montées d’environ 50 mètres, près des repères des 14e et 28e kilomètres. Un communiqué antérieur de KAIST indiquait que la première tentative de course de l’équipe, en septembre 2024, s’était arrêtée au 37e kilomètre, à court de batterie. L’arrivée de novembre a donc fait suite à un échec et à des modifications de conception, notamment à l’installation d’une batterie plus grande.
Le marathon a démontré que le robot pouvait se déplacer de façon soutenue autour de coureurs sur un parcours routier. KAIST indiquait en 2024 que la navigation autonome restait un travail à venir. Le test sur son campus qu’il a rapporté suivait un itinéraire guidé par GPS, mais cela ne prouve pas que le robot ait choisi lui-même son trajet ni qu’il ait effectué des livraisons ou des patrouilles pendant le marathon.
Économiser de l’énergie à chaque pas
Les auteurs décrivent un problème de conception interdépendant. Les moteurs des articulations consomment de l’énergie pour maintenir le corps en position. Le mouvement des pattes crée aussi du frottement, tandis que chaque contact au sol peut dissiper de l’énergie. Une posture ou une conception de patte qui réduit une perte peut en accroître une autre. Leur prépublication scientifique disponible en accès libre décrit une patte légère, une transmission à faible rapport de réduction et un circuit de commande des moteurs conçu pour limiter la résistance électrique et les pertes de commutation. Le résumé de Nature relève les mêmes trois domaines de conception : la mécanique, l’électronique des moteurs et le contrôle de la locomotion.
Le contrôleur de démarche a été entraîné par apprentissage par renforcement en simulation. D’après la prépublication, les récompenses prévues durant l’entraînement comprenaient le ralentissement d’une patte juste avant son contact avec le sol et la réduction du courant demandé aux moteurs. Ces mesures visent à limiter les pertes dues aux impacts et l’échauffement des moteurs. KAIST a également indiqué que les articulations peuvent récupérer une partie de l’énergie pendant les descentes. Aucun de ces éléments n’explique à lui seul la distance du marathon : le gain rapporté vient du réglage du robot comme système intégré.
Ce que la comparaison d’autonomie permet de conclure
Le tableau comparatif supplémentaire final de l’étude indique que RAIBO2 pèse 43 kilogrammes, possède une batterie de 1 447 wattheures et affiche une autonomie calculée d’environ 52 kilomètres. Cette distance est une extrapolation figurant dans le tableau ; l’étude documente une course en extérieur de 42,195 kilomètres. Les données sur plusieurs autres robots reposent elles aussi sur des estimations ou des spécifications de fabricants. L’ancienne prépublication accessible au public indiquait d’autres valeurs de batterie et d’autonomie projetée ; il ne faut donc pas les substituer à celles du supplément final.
La même distinction vaut pour les usages possibles. Une longue course sur un parcours en grande partie routier renseigne concrètement sur l’endurance et les choix d’ingénierie de l’équipe. La charge utile, les cycles de travail répétés, la navigation sans itinéraire préétabli, la maintenance et les terrains difficiles nécessitent des essais distincts. Les projets annoncés par KAIST en matière de navigation et d’intervention en zone sinistrée sont des objectifs de recherche, et non des résultats de ce marathon.
Sources et lectures complémentaires
- Lee et ses collègues, Nature, 23 septembre 2026. Le résumé accessible de l’article évalué par les pairs établit la durée de la course, la performance sur une seule charge, le coût de transport et la conception articulée autour de trois volets. La page publique de l’éditeur donne accès au résumé, aux légendes des figures et aux suppléments ; le texte intégral était réservé aux abonnés lors de sa consultation, le 24 septembre 2026.
- Nature : données comparatives supplémentaires, septembre 2026. Le tableur téléchargeable consigne le poids des robots, la capacité de leur batterie, leur autonomie estimée et les données de comparaison. Il distingue les valeurs issues des sources des estimations ; la ligne d’autonomie de RAIBO2 est calculée et ne correspond pas à une seconde course en extérieur.
- KAIST, 17 novembre 2024. Le compte rendu publié à l’époque par l’institution indique la distance, la durée et le parcours du marathon, et précise que la navigation autonome constituait un travail ultérieur. KAIST a conçu le robot ; l’évaluation de son état de préparation opérationnelle reste donc celle de l’équipe.
- KAIST, 15 novembre 2024. Le compte rendu précédant la course décrit la tentative infructueuse de septembre, les modifications apportées à la batterie et le test sur le campus guidé par GPS. La distance parcourue sur le campus et les projections d’autonomie correspondent à des essais différents du marathon de novembre.
- Lee et ses collègues, prépublication sur Research Square, 2025. Le manuscrit complet accessible au public décrit le matériel et les méthodes d’apprentissage par renforcement. Il précède la version finale de Nature et indique d’autres valeurs de batterie et d’autonomie projetée ; pour ces chiffres, l’article et son supplément finaux font référence.