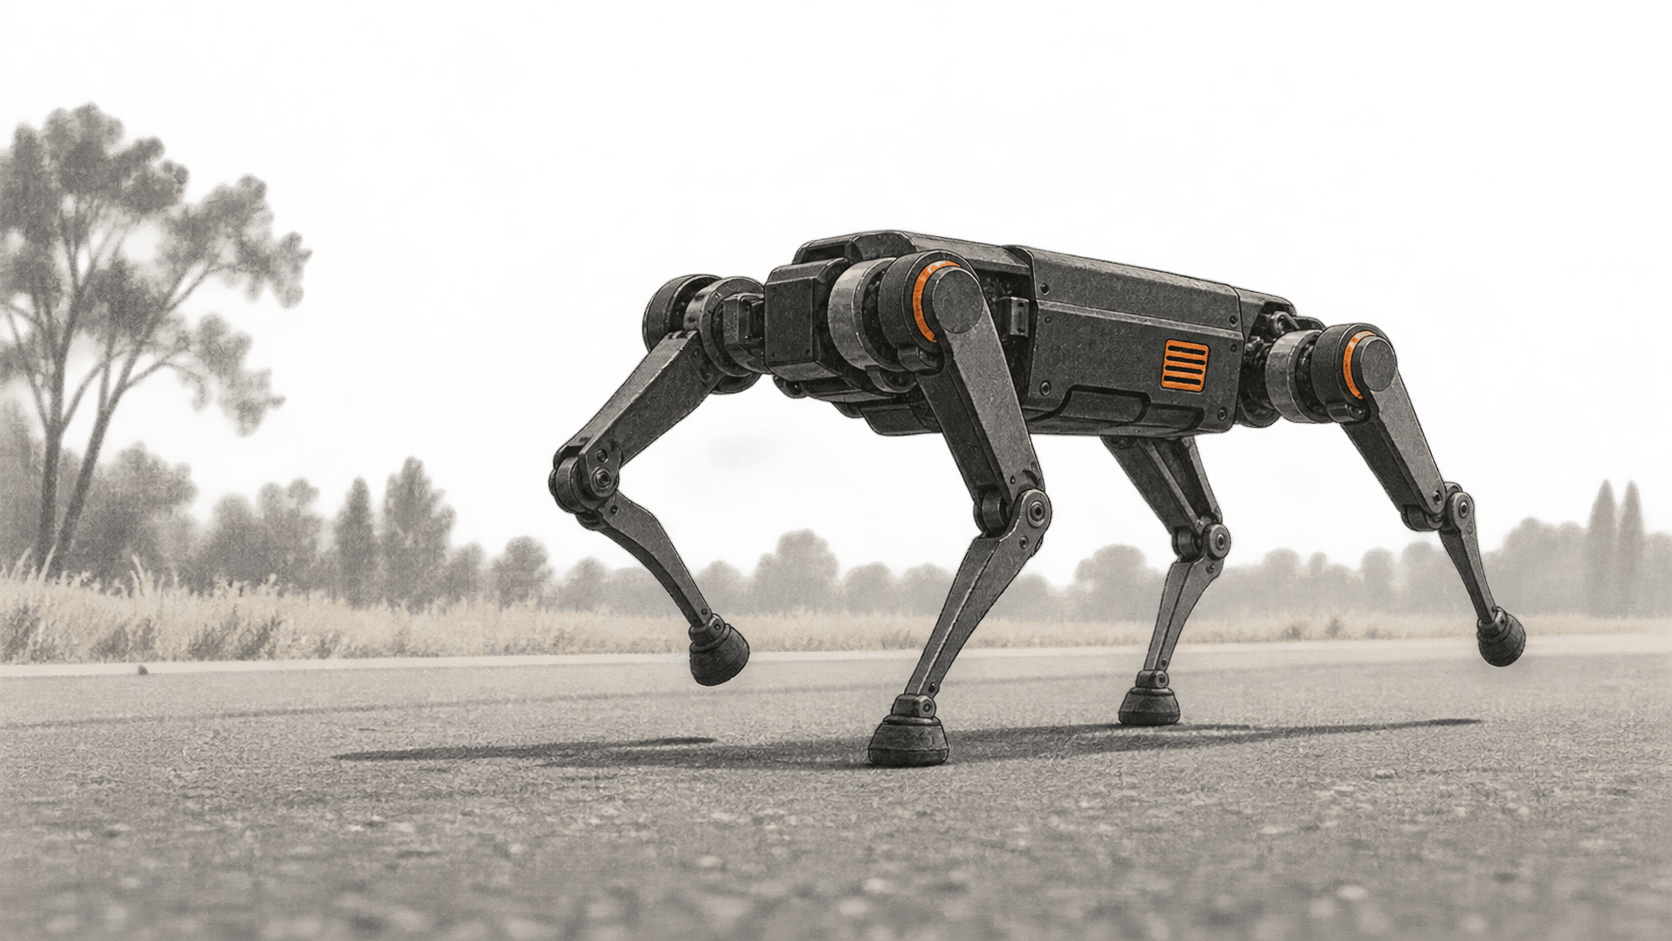
दक्षिण कोरिया में KAIST का चार पैरों वाला RAIBO2 42.195 किलोमीटर की सड़क मैराथन पूरी कर चुका है। यह दौड़ नवंबर 2024 में हुई और उसे एक ही बैटरी चार्ज पर पूरी करने में 4 घंटे, 19 मिनट और 52 सेकंड लगे। नई बात 23 सितंबर 2026 को प्रकाशित Nature का शोधपत्र है, जो बताता है कि इसके डिजाइनरों ने ऊर्जा की हानि घटाने के लिए रोबोट के पैरों, मोटर इलेक्ट्रॉनिक्स और सीखी हुई चाल पर एक साथ कैसे काम किया।
बड़ा बदलाव
- क्या बदला: सहकर्मी-समीक्षित विवरण अब पूरी चौपायी मशीन के ऊर्जा-हानि मॉडल के साथ लंबी बाहरी दौड़ का ब्यौरा देता है। इससे रोबोट डिजाइनरों को केवल दूरी के दावे से अधिक जांचने को मिलता है: मोटर की गर्मी, जोड़ों में घर्षण और पैरों के जमीन से टकराने का असर एक ही बैटरी चार्ज के लिए कैसे प्रतिस्पर्धा करता है।
- यह क्यों मायने रखता है: कामकाजी दूरी तय करती है कि मोबाइल रोबोट चार्जिंग से दूर कितनी देर काम कर सकता है। RAIBO2 दिखाता है कि जोड़ों के हार्डवेयर और चाल-नियंत्रण को साथ डिजाइन करके यह दूरी बढ़ाने का एक तरीका हो सकता है, हालांकि उसकी मैराथन में डिलीवरी या निरीक्षण का काम नहीं परखा गया।
- क्या देखना है: भविष्य की चौपायी मशीनों की उपयोगी तुलना में तय बैटरी, गति, रास्ते और पेलोड के साथ तय की गई दूरी देखनी होगी। टीम की अपनी तुलना स्प्रेडशीट मापे गए और अनुमानित आंकड़ों को मिलाती है, इसलिए केवल सुर्खी में दी गई दूरी से यह तय नहीं होता कि कोई दूसरा रोबोट वही काम कैसे करेगा।
मैराथन का नतीजा और उसकी सीमाएं
Nature के शोधपत्र में RAIBO2 के लिए परिवहन-लागत (cost of transport) 0.25 बताई गई है। यह माप इस्तेमाल की गई ऊर्जा को रोबोट के वजन और तय दूरी से जोड़ता है। शोधपत्र का सार इस आंकड़े की तुलना मनुष्य के 0.37 के संदर्भ-मूल्य से करता है। उसमें यह भी कहा गया है कि लेखकों की तुलना में रोबोट एक चार्ज पर मौजूदा चौपायी रोबोटों से तीन गुने से अधिक दूर चलता है। ये लेखकों की गणनाएं और चुने गए तुलना-समूह के नतीजे हैं, समान वास्तविक कार्यों पर सभी रोबोटों की सार्वभौमिक रैंकिंग नहीं।
KAIST के 17 नवंबर 2024 के वक्तव्य के अनुसार, यह दौड़ 22वीं संग्जू सूखे-ख़ुरमानी मैराथन के मार्ग पर हुई। KAIST ने 14 और 28 किलोमीटर के आसपास करीब 50 मीटर की दो चढ़ाइयों का उल्लेख किया। KAIST के पहले के एक वक्तव्य में कहा गया था कि सितंबर 2024 में टीम की पहली दौड़-बारी 37 किलोमीटर पर बैटरी खत्म होने से रुक गई थी। इसलिए नवंबर में मिली सफलता से पहले असफल कोशिश और डिजाइन में बदलाव हुए, जिनमें बड़ी बैटरी लगाना भी शामिल था।
मैराथन ने सड़क मार्ग पर धावकों के बीच लगातार चलने की क्षमता दिखाई। KAIST ने 2024 में कहा था कि स्वायत्त नेविगेशन आगे का काम है। परिसर में बताए गए परीक्षण में GPS से निर्देशित रास्ते का अनुसरण किया गया था, लेकिन इससे यह साबित नहीं होता कि रोबोट ने मैराथन के दौरान अपना रास्ता खुद चुना या डिलीवरी और गश्त के काम किए।
हर कदम पर ऊर्जा बचाना
लेखक इसे आपस में जुड़ी डिजाइन समस्या बताते हैं। शरीर को संभाले रखने में जोड़ों की मोटरें बिजली खर्च करती हैं। पैर चलाने से घर्षण भी पैदा होता है, जबकि पैर जमीन पर पड़ने से ऊर्जा नष्ट हो सकती है। ऐसा खड़ा रहने का ढंग या पैर का डिजाइन जो एक तरह की हानि घटाए, दूसरी बढ़ा सकता है। सार्वजनिक रूप से उपलब्ध उनका शोध प्रीप्रिंट ऊर्जा प्रतिरोध और स्विचिंग की हानि घटाने के लिए बनाए गए हल्के पैर, कम गियर-अनुपात वाले ट्रांसमिशन और मोटर-चालक सर्किट का वर्णन करता है। Nature का सार उन्हीं तीन डिजाइन क्षेत्रों की पहचान करता है: यांत्रिकी, मोटर इलेक्ट्रॉनिक्स और चलने का नियंत्रण।
चाल-नियंत्रक को सिमुलेशन में रीइन्फोर्समेंट लर्निंग से प्रशिक्षित किया गया। प्रीप्रिंट के अनुसार, प्रशिक्षण के इनामों में पैर के जमीन छूने से ठीक पहले उसकी गति घटाना और मोटरों की बिजली की मांग कम करना शामिल था। ये उपाय टक्कर से ऊर्जा-हानि और मोटर गर्म होने को संबोधित करते हैं। KAIST ने यह भी कहा कि ढलान पर उतरते समय जोड़ कुछ ऊर्जा वापस पा सकते हैं। इनमें से कोई अकेला उपाय मैराथन की दूरी नहीं समझाता; बताई गई बढ़त पूरे रोबोट को एक प्रणाली के रूप में बेहतर समायोजित करने से आई।
दूरी की तुलना से क्या निष्कर्ष निकल सकता है
अंतिम शोधपत्र की पूरक तुलना स्प्रेडशीट में RAIBO2 का वजन 43 किलोग्राम, बैटरी 1,447 वॉट-घंटे और अनुमानित दूरी करीब 52 किलोमीटर दर्ज है। तालिका में दी दूरी अनुमान पर आधारित है; अध्ययन में बाहर पूरी की गई दौड़ 42.195 किलोमीटर की थी। अन्य कई रोबोटों के आंकड़े भी अनुमान या निर्माता के विनिर्देशों पर निर्भर हैं। पुराने सार्वजनिक प्रीप्रिंट में बैटरी और अनुमानित दूरी के अलग आंकड़े थे, इसलिए अंतिम पूरक सामग्री के आंकड़ों की जगह उनका उपयोग नहीं करना चाहिए।
संभावित उपयोगों पर भी यही फर्क लागू होता है। मुख्यतः सड़क वाले मार्ग पर लंबी दौड़ से सहनशक्ति और टीम के इंजीनियरिंग विकल्पों के बारे में ठोस जानकारी मिलती है। पेलोड, लगातार कई पालियों में काम, पहले से तय न किए गए रास्तों पर नेविगेशन, रखरखाव और कठिन भूभाग के सवालों के लिए अलग परीक्षण चाहिए। नेविगेशन और आपदा-क्षेत्रों के लिए KAIST की घोषित योजनाएं शोध के लक्ष्य हैं, इस मैराथन के नतीजे नहीं।
स्रोत और आगे पढ़ें
- ली और सहलेखकों का शोधपत्र, Nature, 23 सितंबर 2026। सहकर्मी-समीक्षित लेख का उपलब्ध सार एक चार्ज में पूरी हुई मैराथन, समय, परिवहन-लागत के आंकड़े और तीन हिस्सों वाले डिजाइन विवरण की पुष्टि करता है। प्रकाशक के सार्वजनिक पृष्ठ पर सार, चित्रों के कैप्शन और पूरक लिंक उपलब्ध हैं; 24 सितंबर 2026 को जांच के समय मुख्य पाठ सदस्यता के पीछे था।
- Nature की पूरक तुलना सामग्री, सितंबर 2026। डाउनलोड की जा सकने वाली स्प्रेडशीट में रोबोट का वजन, बैटरी क्षमता, अनुमानित दूरी और तुलना के इनपुट दर्ज हैं। इसमें स्रोत से लिए गए आंकड़ों और अनुमानों का फर्क बताया गया है; RAIBO2 की दूरी वाली पंक्ति गणना है, दूसरी बाहरी दौड़ नहीं।
- KAIST, 17 नवंबर 2024। संस्थान का उसी समय का विवरण मैराथन की दूरी, समय और मार्ग बताता है और कहता है कि स्वायत्त नेविगेशन आगे का काम होगा। रोबोट KAIST ने बनाया, इसलिए व्यावहारिक तैयारी के दावे टीम का आकलन हैं।
- KAIST, 15 नवंबर 2024। दौड़ से पहले के विवरण में सितंबर की असफल कोशिश, बैटरी में बदलाव और GPS-निर्देशित परिसर दौड़ का वर्णन है। परिसर में तय दूरी और अनुमानित रेंज, नवंबर की मैराथन से अलग परीक्षण हैं।
- ली और सहलेखक, Research Square प्रीप्रिंट, 2025। पूरा सार्वजनिक लेख हार्डवेयर और रीइन्फोर्समेंट-लर्निंग के तरीकों की व्याख्या करता है। यह अंतिम Nature संस्करण से पहले का है और इसमें बैटरी तथा अनुमानित दूरी के अलग आंकड़े हैं; यहां उन आंकड़ों के लिए अंतिम शोधपत्र और पूरक सामग्री को आधार माना गया है।