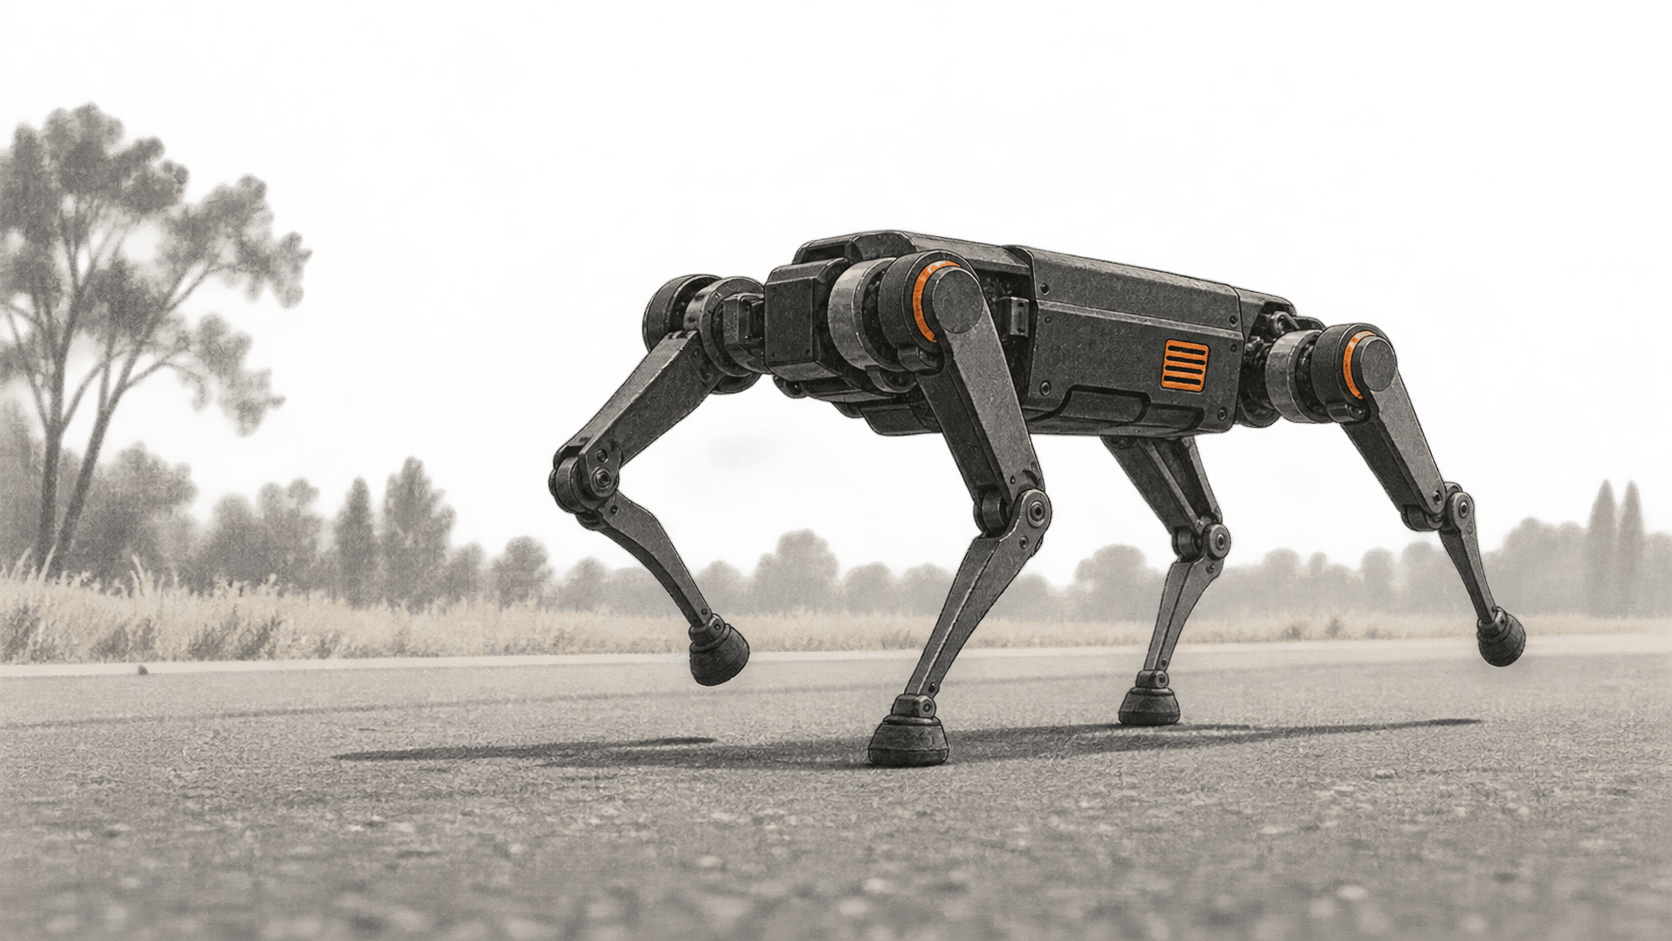
O robô quadrúpede RAIBO2, do KAIST, completou uma maratona de rua de 42,195 quilômetros na Coreia do Sul em novembro de 2024, em 4 horas, 19 minutos e 52 segundos, com uma única carga da bateria. A novidade é um artigo na Nature publicado em 23 de setembro de 2026, que explica como os projetistas trabalharam em conjunto nas pernas do robô, na eletrônica dos motores e na marcha aprendida para reduzir perdas de energia.
A grande mudança
- O que mudou: Um estudo revisado por pares agora combina uma longa corrida ao ar livre com um modelo de perdas de energia para o quadrúpede como um todo. Ele oferece aos projetistas de robôs mais do que uma alegação de distância a examinar: mostra como o calor dos motores, o atrito nas articulações e o impacto das patas competem pela mesma carga da bateria.
- Por que isso importa: A autonomia limita por quanto tempo um robô móvel pode trabalhar longe de um ponto de recarga. O RAIBO2 mostra uma maneira de ampliá-la, projetando em conjunto o hardware das articulações e o controle da marcha, embora a maratona não tenha testado uma tarefa de entrega ou inspeção.
- O que observar: Para comparar quadrúpedes no futuro, é útil medir a distância percorrida com bateria, velocidade, trajeto e carga especificados. A própria planilha comparativa da equipe mistura valores medidos e estimados; por isso, um número de autonomia em destaque não basta para determinar como outro robô se sairia na mesma tarefa.
O resultado da maratona e seus limites
O artigo na Nature informa que o custo de transporte total do RAIBO2 foi de 0,25. Essa medida relaciona a energia consumida ao peso do robô e à distância percorrida. O resumo compara esse valor com uma referência humana de 0,37. Também diz que, em comparação com os quadrúpedes existentes selecionados pelos autores, o robô percorre mais de três vezes a distância com cada carga. São cálculos dos autores e dependem dos robôs que eles escolheram; não constituem um ranking universal de tarefas de campo idênticas.
O resultado foi obtido no percurso da 22ª Maratona Sangju Dried-Persimmon, segundo o comunicado do KAIST de 17 de novembro de 2024. O KAIST descreveu duas subidas de cerca de 50 metros, perto dos marcos de 14 e 28 quilômetros. Um comunicado anterior do KAIST informou que a primeira tentativa da equipe, em setembro de 2024, terminou aos 37 quilômetros, quando a bateria acabou. A conclusão em novembro veio, portanto, após uma tentativa malsucedida e mudanças no projeto, incluindo uma bateria maior.
A maratona demonstrou locomoção contínua ao redor de corredores em um percurso rodoviário. Em 2024, o KAIST disse que acrescentar navegação autônoma seria um trabalho futuro. O teste anunciado no campus seguiu uma rota guiada por GPS, mas isso não demonstra que o robô tenha escolhido o próprio trajeto nem realizado tarefas de entrega ou patrulha durante a maratona.
Economia de energia a cada passo
Os autores descrevem um problema de projeto interligado. Os motores das articulações consomem energia para sustentar o corpo. O movimento das pernas também gera atrito, enquanto cada pouso da pata pode dissipar energia no impacto. Uma postura ou um projeto de perna que reduz uma perda pode aumentar outra. O preprint de pesquisa disponibilizado pelos autores descreve uma perna leve, uma transmissão com baixa relação de redução e um circuito de acionamento dos motores projetado para reduzir a resistência elétrica e as perdas de comutação. O resumo na Nature identifica as mesmas três áreas de projeto: mecânica, eletrônica dos motores e controle da locomoção.
O controlador de marcha foi treinado por aprendizagem por reforço em uma simulação. Segundo o preprint, as recompensas do treinamento incluíam desacelerar a pata pouco antes do contato com o chão e reduzir a corrente exigida dos motores. Essas medidas tratam das perdas por impacto e do aquecimento dos motores. O KAIST também afirmou que as articulações podem recuperar parte da energia nas descidas. Nenhuma dessas medidas, isoladamente, explica a distância da maratona; o ganho relatado vem do ajuste do robô como um sistema.
O que a comparação de autonomia permite concluir
A planilha comparativa suplementar do artigo final lista o RAIBO2 com 43 quilos, uma bateria de 1.447 watt-horas e autonomia calculada de cerca de 52 quilômetros. Esse valor é uma extrapolação da tabela; a prova ao ar livre documentada no estudo foi a corrida de 42,195 quilômetros. As linhas de vários outros robôs também se baseiam em estimativas ou especificações dos fabricantes. O preprint público mais antigo usou valores diferentes de bateria e autonomia projetada, que não devem substituir os números do suplemento final.
A mesma distinção se aplica a possíveis usos. Uma corrida longa em um percurso em grande parte rodoviário diz algo concreto sobre resistência e as escolhas de engenharia da equipe. Mas deixa para testes específicos as questões sobre carga útil, turnos repetidos, navegação sem percurso programado, manutenção e terrenos difíceis. Os planos anunciados pelo KAIST para navegação e atuação em áreas de desastre são objetivos de pesquisa, não resultados desta maratona.
Fontes e leituras complementares
- Lee e colegas, Nature, 23 de setembro de 2026. O resumo acessível do artigo revisado por pares confirma o tempo de conclusão, a distância com uma única carga, o custo de transporte e a descrição do projeto em três frentes. A página pública da editora disponibiliza o resumo, as legendas das figuras e links para os suplementos; quando consultado em 24 de setembro de 2026, o texto principal exigia assinatura.
- Nature dados comparativos suplementares, setembro de 2026. A planilha para download registra a massa do robô, a capacidade da bateria, a autonomia estimada e os dados usados na comparação. Ela distingue valores de fontes de estimativas; a autonomia indicada para o RAIBO2 é calculada, não uma segunda corrida ao ar livre.
- KAIST, 17 de novembro de 2024. O relato contemporâneo da instituição informa a distância, o tempo e o percurso da maratona e diz que a navegação autônoma seria um trabalho posterior. Como o KAIST desenvolveu o robô, as alegações de que ele está pronto para uso prático continuam sendo avaliações da própria equipe.
- KAIST, 15 de novembro de 2024. O relato anterior à corrida descreve a tentativa malsucedida de setembro, as mudanças na bateria e uma corrida separada no campus guiada por GPS. A distância no campus e as projeções de autonomia são testes diferentes da maratona de novembro.
- Lee e colegas, preprint no Research Square, 2025. O manuscrito público completo explica os métodos de hardware e aprendizagem por reforço. Ele antecede a versão final na Nature e apresenta valores diferentes de bateria e autonomia projetada; neste artigo, esses números seguem o estudo final e seu suplemento.