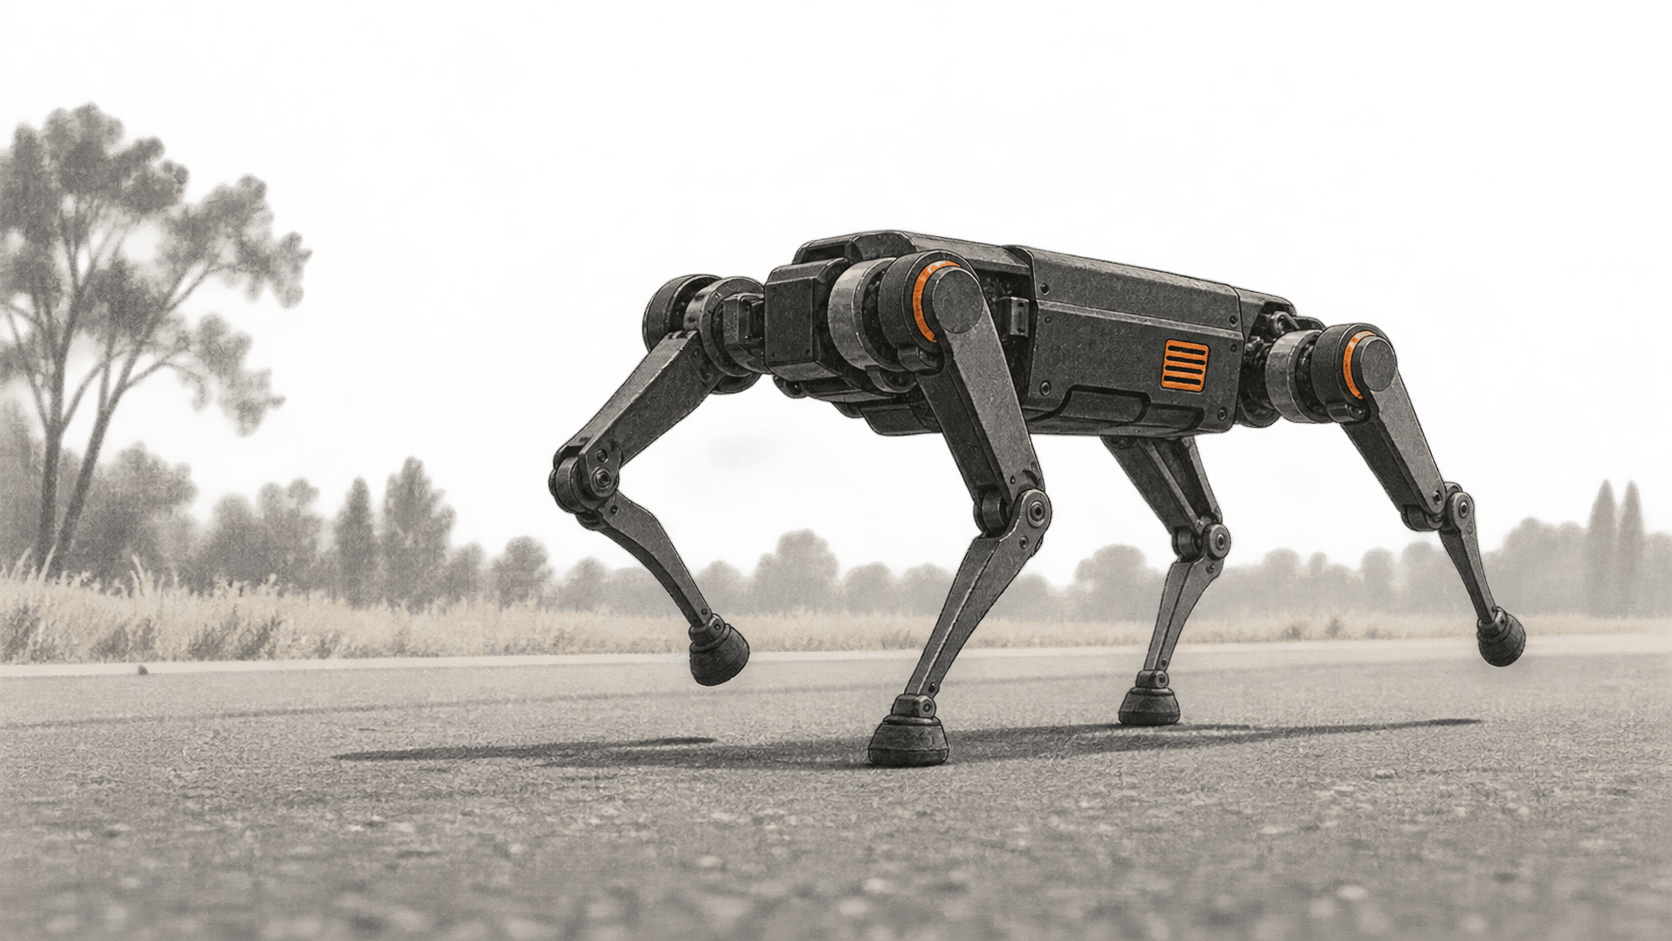
O RAIBO2 quadrúpede da KAIST terminou uma maratona de estrada de 42,195 quilómetros na Coreia do Sul em novembro de 2024, com um tempo de 4 horas, 19 minutos e 52 segundos, usando uma única carga da bateria. A novidade é um artigo na Nature, publicado a 23 de setembro de 2026, que explica como os criadores combinaram o trabalho nas pernas do robô, na eletrónica dos motores e na marcha aprendida para reduzir as perdas de energia.
A grande mudança
- O que mudou: Um estudo revisto por pares associa agora uma longa corrida ao ar livre a um modelo das perdas de energia de todo o quadrúpede. Dá aos criadores de robôs mais do que uma distância para analisar: mostra como o calor dos motores, a fricção das articulações e os impactos das patas competem pela mesma carga da bateria.
- Porque é importante: A autonomia limita o tempo que um robô móvel pode trabalhar longe de um ponto de carregamento. O RAIBO2 demonstra uma forma de a aumentar, combinando o desenho do hardware das articulações com o controlo da marcha, embora a maratona não tenha testado tarefas de entrega ou inspeção.
- O que importa acompanhar: Para comparar quadrúpedes no futuro, importa avaliar a distância percorrida com a bateria, a velocidade, o percurso e a carga útil especificados. A folha de cálculo comparativa da equipa mistura valores medidos e estimados; por isso, um valor de autonomia isolado não permite concluir como outro robô se comportaria na mesma tarefa.
O resultado da maratona e os seus limites
O artigo na Nature indica um custo de transporte total de 0,25 para o RAIBO2. Esta medida relaciona a energia consumida com o peso do robô e a distância percorrida. O resumo compara o valor com uma referência humana de 0,37. Afirma também que, por carga, o robô percorre mais do triplo da distância dos quadrúpedes incluídos na comparação dos autores. Estes são cálculos dos autores e resultados do conjunto que selecionaram, não uma classificação universal de tarefas de campo em condições idênticas.
O resultado foi obtido no percurso da 22.ª Maratona do Caqui Seco de Sangju, segundo o comunicado da KAIST de 17 de novembro de 2024. A KAIST descreveu duas subidas com cerca de 50 metros de desnível, perto dos quilómetros 14 e 28. Um comunicado anterior da KAIST indicou que a primeira tentativa da equipa, em setembro de 2024, terminou ao quilómetro 37, quando a bateria se esgotou. A conclusão da prova em novembro surgiu, portanto, depois de uma tentativa falhada e de alterações ao design, incluindo uma bateria maior.
A maratona demonstrou locomoção prolongada numa estrada partilhada com corredores. Em 2024, a KAIST afirmou que acrescentar navegação autónoma seria trabalho futuro. O teste universitário que relatou seguiu um percurso orientado por GPS, mas não demonstra que o robô tenha escolhido a sua própria rota ou realizado tarefas de entrega e patrulha durante a maratona.
Poupar energia a cada passo
Os autores descrevem um problema de conceção interligado. Os motores das articulações consomem energia para manter o corpo erguido. O movimento das pernas também gera fricção, e cada contacto da pata com o solo pode dissipar energia. Uma configuração de apoio ou das pernas que reduza uma perda pode aumentar outra. O seu artigo científico preliminar disponível publicamente descreve uma perna leve, uma transmissão com baixa relação de redução e um circuito de acionamento dos motores concebido para reduzir a resistência elétrica e as perdas de comutação. O resumo da Nature identifica as mesmas três áreas de design: mecânica, eletrónica dos motores e controlo da locomoção.
O controlador da marcha foi treinado por aprendizagem por reforço numa simulação. Segundo o artigo preliminar, as recompensas do treino incluíam abrandar uma pata imediatamente antes de tocar no chão e reduzir a corrente exigida aos motores. Estas medidas abordam as perdas por impacto e o aquecimento dos motores. A KAIST afirmou também que as articulações conseguem recuperar alguma energia nas descidas. Nenhum destes fatores explica, isoladamente, a distância da maratona; a melhoria anunciada resulta da otimização do robô como sistema integrado.
O que permite concluir a comparação da autonomia
O quadro comparativo suplementar do artigo final indica que o RAIBO2 pesa 43 quilogramas, tem uma bateria de 1 447 Wh e uma autonomia calculada de cerca de 52 quilómetros. Esse valor é uma extrapolação apresentada no quadro; o estudo documenta como teste ao ar livre a corrida de 42,195 quilómetros. Os dados de vários outros robôs também se baseiam em estimativas ou especificações dos fabricantes. O artigo preliminar público anterior apresentava valores diferentes para a bateria e a autonomia projetada, que não devem substituir os do suplemento final.
A mesma distinção se aplica aos possíveis usos. Uma corrida longa, sobretudo em estrada, fornece dados concretos sobre a resistência e as opções de engenharia da equipa. Questões sobre carga útil, turnos sucessivos, navegação sem percurso predefinido, manutenção e terrenos difíceis ficam por testar separadamente. Os planos anunciados pela KAIST para a navegação e os cenários de catástrofe são objetivos de investigação, não resultados desta maratona.
Fontes e leituras adicionais
- Lee e colaboradores, Nature, 23 de setembro de 2026. O resumo acessível do artigo revisto por pares confirma o tempo de conclusão, o resultado com uma única carga, o custo de transporte e a descrição do design em três componentes. A página pública da editora disponibiliza o resumo, as legendas das figuras e as ligações para suplementos; em 24 de setembro de 2026, era necessária uma subscrição para consultar o texto integral.
- Nature: dados comparativos suplementares, setembro de 2026. A folha de cálculo descarregável regista o peso dos robôs, a capacidade das baterias, a autonomia estimada e os dados usados na comparação. Distingue valores provenientes de fontes de estimativas; a autonomia indicada para o RAIBO2 é calculada e não corresponde a uma segunda corrida ao ar livre.
- KAIST, 17 de novembro de 2024. O relato contemporâneo da instituição apresenta a distância, o tempo e o percurso da maratona, e afirma que a navegação autónoma seria trabalho futuro. A KAIST desenvolveu o robô, pelo que as afirmações sobre a sua preparação para aplicações práticas são avaliações da própria equipa.
- KAIST, 15 de novembro de 2024. O relato anterior à corrida descreve a tentativa falhada de setembro, as alterações à bateria e uma corrida no campus orientada por GPS. A distância percorrida no campus e as projeções de autonomia dizem respeito a testes diferentes da maratona de novembro.
- Lee e colaboradores, artigo preliminar da Research Square, 2025. O manuscrito integral e público explica os métodos de hardware e aprendizagem por reforço. É anterior à versão final da Nature e contém valores diferentes para a capacidade da bateria e a autonomia projetada; para estes dados, o artigo final e o seu suplemento são as fontes relevantes.