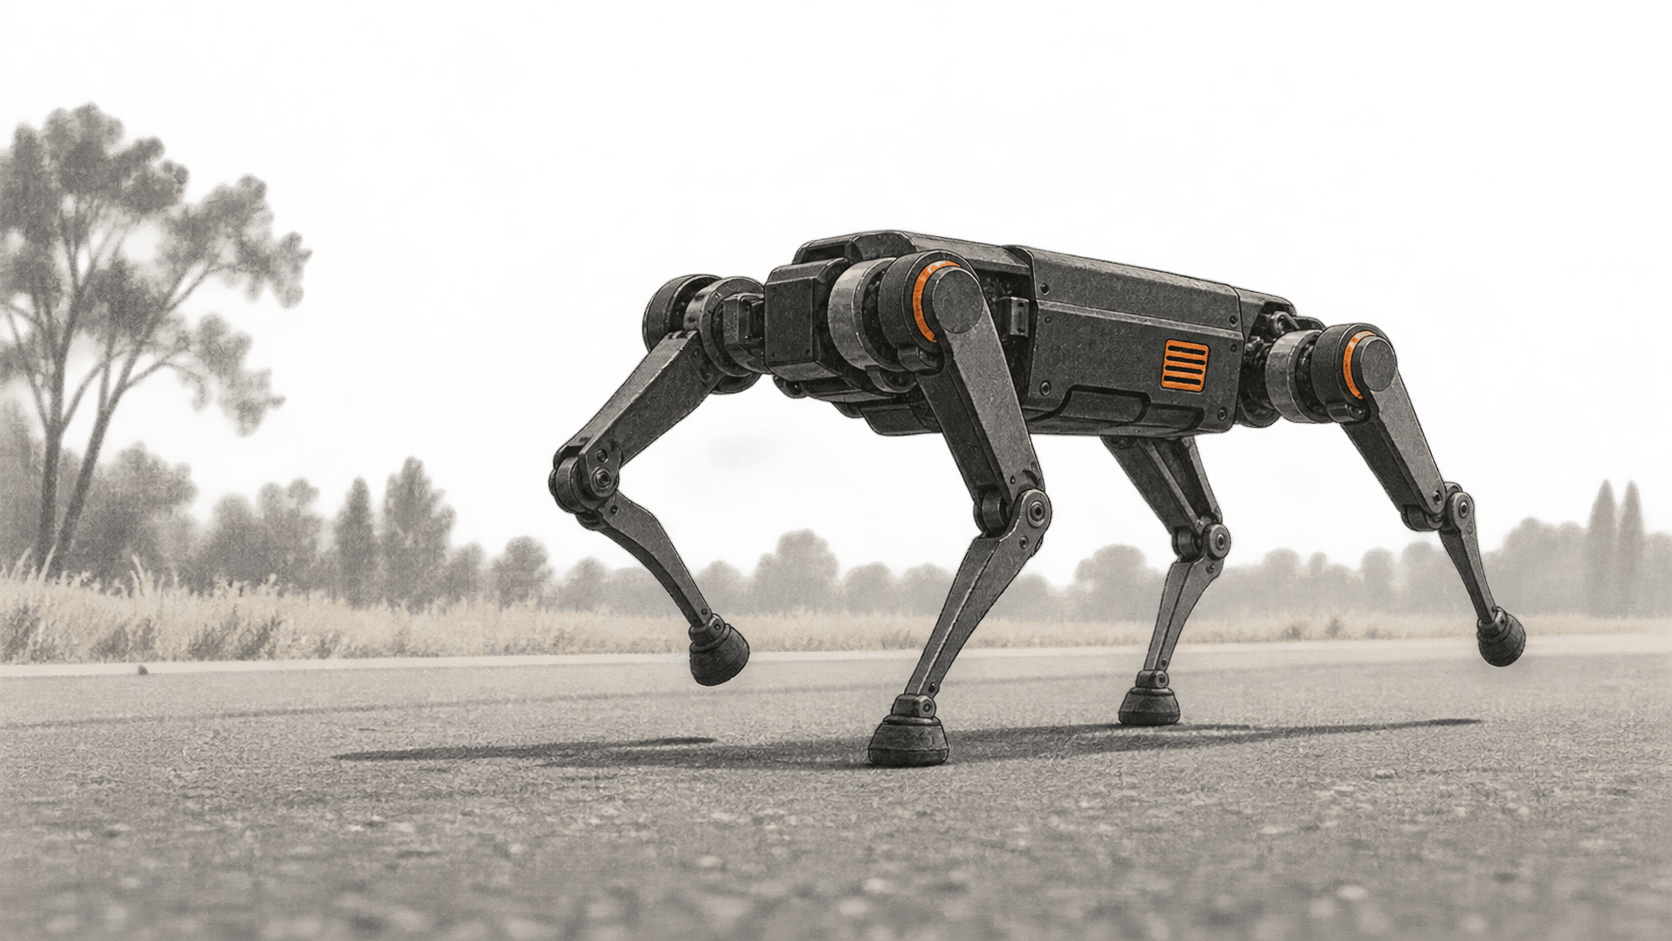
దక్షిణ కొరియాలోని KAIST నాలుగు కాళ్ల RAIBO2, 42.195 కిలోమీటర్ల రహదారి మారథాన్ను పూర్తి చేసింది; సమయం నవంబర్ 2024లో ఒకే బ్యాటరీ ఛార్జ్పై 4 గంటల 19 నిమిషాల 52 సెకన్లు. కొత్త పరిణామం 2026 సెప్టెంబర్ 23న ప్రచురితమైన Nature పరిశోధనా పత్రం; శక్తి నష్టాన్ని తగ్గించేందుకు రూపకర్తలు రోబోట్ కాళ్లు, మోటార్ ఎలక్ట్రానిక్స్, నేర్చుకున్న నడక విధానాన్ని కలిపి ఎలా మెరుగుపరిచారో ఇది వివరిస్తుంది.
పెద్ద మార్పు
- ఏం మారింది: సహచర సమీక్ష పొందిన వివరణ ఇప్పుడు రోబోట్ మొత్తం శక్తి-నష్ట నమూనాతో పాటు సుదీర్ఘ బహిరంగ పరుగును చూపిస్తుంది. పరిశీలించదగినది కేవలం దూరం మాత్రమే కాదు: మోటార్ వేడి, జాయింట్ల ఘర్షణ, పాదాల ఢీకొనడం—ఇవి ఒకే బ్యాటరీ ఛార్జ్పై ఎలా ప్రభావం చూపుతాయో కూడా.
- ఇది ఎందుకు ముఖ్యం: ఛార్జింగ్కు దూరంగా మొబైల్ రోబోట్ ఎంతసేపు పనిచేయగలదో దాని పరిధి నిర్ణయిస్తుంది. జాయింట్ హార్డ్వేర్, నడక నియంత్రణను కలిపి రూపకల్పన చేయడం ద్వారా ఆ పరిధిని పెంచే ఒక మార్గాన్ని RAIBO2 చూపిస్తుంది. అయితే ఈ మారథాన్లో డెలివరీ లేదా తనిఖీ పనిభారం పరీక్షించలేదు.
- ఏం గమనించాలి: భవిష్యత్ నాలుగు కాళ్ల రోబోట్లను పోల్చేటప్పుడు నిర్దిష్ట బ్యాటరీ, వేగం, మార్గం, పేలోడ్తో ప్రయాణించిన దూరం ముఖ్యం. బృందం పోలిక స్ప్రెడ్షీట్లో కొలిచిన, అంచనా వేసిన సంఖ్యలు కలిపి ఉన్నాయి; అందువల్ల శీర్షికలోని పరిధి మాత్రమే మరో రోబోట్ అదే పనిలో ఎలా పనిచేస్తుందో నిరూపించదు.
మారథాన్ ఫలితం, దాని పరిమితులు
ఈ Nature పరిశోధనా పత్రం RAIBO2కు 0.25 మొత్తం రవాణా-శక్తి నిష్పత్తి (cost of transport) ఉందని నివేదిస్తుంది. ఈ కొలత, వినియోగించిన శక్తిని రోబోట్ బరువు, ప్రయాణించిన దూరంతో పోలుస్తుంది. సారాంశం ఈ విలువను మనిషి సూచిక విలువ 0.37తో పోలుస్తుంది. రచయితల పోలికలో ఉన్న ఇతర నాలుగు కాళ్ల రోబోట్ల కంటే ఒక్క ఛార్జ్పై మూడు రెట్లకుపైగా దూరం ప్రయాణిస్తుందని కూడా చెబుతుంది. ఇవి రచయితల లెక్కలు, వారు ఎంచుకున్న పోలిక సమూహానికి సంబంధించినవి; ఒకే విధమైన క్షేత్ర పనుల్లో అన్ని రోబోట్లకు వర్తించే సార్వత్రిక ర్యాంకింగ్ కాదు.
2024 నవంబర్లో జరిగిన 22వ సాంగ్జు ఎండిన పెర్సిమన్ మారథాన్ మార్గంలో ఈ ఫలితం సాధించబడిందని KAIST నవంబర్ 17, 2024 ప్రకటన చెబుతుంది. సుమారు 14, 28 కిలోమీటర్ల వద్ద దాదాపు 50 మీటర్ల ఎత్తైన రెండు ఎక్కిళ్లు ఉన్నాయని KAIST వివరించింది. మునుపటి KAIST ప్రకటన ప్రకారం, 2024 సెప్టెంబర్లో బృందం చేసిన తొలి రేసు ప్రయత్నం బ్యాటరీ అయిపోవడంతో 37 కిలోమీటర్ల వద్ద ఆగిపోయింది. కాబట్టి నవంబర్లో పూర్తి చేసిన పరుగు విఫలయత్నం, పెద్ద బ్యాటరీ సహా రూపకల్పన మార్పుల తర్వాత జరిగింది.
ఈ మారథాన్, రహదారి మార్గంలో ఇతర పరుగుదారుల చుట్టూ నిరంతరంగా నడిచే సామర్థ్యాన్ని చూపించింది. స్వయంచాలక నావిగేషన్ భవిష్యత్ పని అని KAIST 2024లో తెలిపింది. క్యాంపస్లో జరిగినట్లు నివేదించిన పరీక్ష GPS మార్గాన్ని అనుసరించింది; దాంతో మారథాన్లో రోబోట్ స్వయంగా మార్గాన్ని ఎంచుకుందని లేదా డెలివరీ, గస్తీ పనులు చేసిందని తేలదు.
ప్రతి అడుగులో శక్తి ఆదా
రచయితలు పరస్పరం అనుసంధానమైన రూపకల్పన సమస్యను వివరిస్తారు. శరీరాన్ని నిలబెట్టడానికి జాయింట్ మోటార్లు శక్తిని వినియోగిస్తాయి. కాళ్ల కదలిక ఘర్షణను కలిగిస్తుంది; ప్రతి పాదం నేలను తాకినప్పుడు శక్తి కూడా వెదజల్లవచ్చు. ఒక నష్టాన్ని తగ్గించే నిలువు దశ లేదా కాలి రూపకల్పన, మరొక నష్టాన్ని పెంచవచ్చు. ప్రజలకు అందుబాటులో ఉన్న వారి పరిశోధనా ప్రీప్రింట్ తేలికైన కాలు, తక్కువ నిష్పత్తి ట్రాన్స్మిషన్, విద్యుత్ నిరోధం మరియు స్విచింగ్ నష్టాన్ని తగ్గించేలా రూపొందించిన మోటార్ డ్రైవింగ్ సర్క్యూట్ను వివరిస్తుంది. Nature సారాంశం ఇదే మూడు రూపకల్పన రంగాలను గుర్తిస్తుంది: యాంత్రిక నిర్మాణం, మోటార్ ఎలక్ట్రానిక్స్, కదలిక నియంత్రణ.
నడక నియంత్రకానికి సిమ్యులేషన్లో reinforcement learning ద్వారా శిక్షణ ఇచ్చారు. ప్రీప్రింట్ ప్రకారం, శిక్షణ లక్ష్యాల్లో పాదం నేలను తాకే క్షణానికి ముందు దాని వేగాన్ని తగ్గించడం, మోటార్లలో విద్యుత్ ప్రవాహ అవసరాన్ని తగ్గించడం ఉన్నాయి. ఇవి ఢీకొనడం వల్ల కలిగే నష్టం, మోటార్ వేడిని తగ్గించడాన్ని లక్ష్యంగా పెట్టుకున్నాయి. దిగువకు దిగేటప్పుడు జాయింట్లు కొంత శక్తిని తిరిగి పొందగలవని KAIST కూడా తెలిపింది. వీటిలో ఏ ఒక్క అంశమూ మారథాన్ దూరానికి స్వతంత్ర వివరణ కాదు; నివేదించిన మెరుగుదల రోబోట్ను ఒక వ్యవస్థగా సర్దుబాటు చేయడం వల్ల వచ్చింది.
పరిధి పోలిక ఏమి నిరూపించగలదు
చివరి పరిశోధనా పత్రానికి సంబంధించిన అనుబంధ పోలిక స్ప్రెడ్షీట్ లో RAIBO2 బరువు 43 కిలోగ్రాములు, బ్యాటరీ సామర్థ్యం 1,447 వాట్-గంటలు, లెక్కించిన పరిధి సుమారు 52 కిలోమీటర్లుగా ఉంది. పట్టికలోని ఈ పరిధి అంచనా; అధ్యయనం నమోదు చేసిన బహిరంగ పూర్తి పరుగు 42.195 కిలోమీటర్లు. ఇతర రోబోట్ల వివరాల్లోనూ అంచనాలు లేదా తయారీదారుల నిర్దేశాలు ఉన్నాయి. పాత బహిరంగ ప్రీప్రింట్లో బ్యాటరీ, అంచనా పరిధి సంఖ్యలు వేరుగా ఉన్నాయి; వాటిని చివరి అనుబంధంలోని సంఖ్యలకు బదులుగా వాడకూడదు.
సంభావ్య వినియోగాల విషయంలోనూ ఇదే తేడా వర్తిస్తుంది. ప్రధానంగా రహదారిపై జరిగిన సుదీర్ఘ పరుగు, ఓర్పు, బృందం చేసిన ఇంజినీరింగ్ ఎంపికల గురించి స్పష్టమైన సమాచారం ఇస్తుంది. పేలోడ్, వరుస షిఫ్ట్లలో పని, ముందుగా నిర్దేశించని నావిగేషన్, నిర్వహణ, కఠిన భూభాగాలపై ప్రశ్నలకు మాత్రం వేర్వేరు పరీక్షలు అవసరం. నావిగేషన్, విపత్తు ప్రాంతాల్లో వినియోగంపై KAIST చెప్పిన ప్రణాళికలు పరిశోధనా లక్ష్యాలు; ఈ మారథాన్ ఫలితాలు కావు.
Sources & further reading
- Lee తదితరులు, Nature, 2026 సెప్టెంబర్ 23. సహచర సమీక్ష పొందిన పరిశోధనా పత్రం సారాంశం, ఒకే ఛార్జ్తో పూర్తి చేసిన మారథాన్, పూర్తి సమయం, రవాణా-శక్తి నిష్పత్తి, మూడు భాగాల రూపకల్పన వివరణను నిర్ధారిస్తుంది. ప్రచురణకర్త ప్రజలకు అందుబాటులో ఉంచిన పేజీలో సారాంశం, బొమ్మల శీర్షికలు, అనుబంధ లింకులు ఉన్నాయి; 2026 సెప్టెంబర్ 24న పరిశీలించినప్పుడు ప్రధాన పాఠ్యాన్ని చదవడానికి చందా అవసరమైంది.
- Nature అనుబంధ పోలిక డేటా, 2026 సెప్టెంబర్. డౌన్లోడ్ చేయగల స్ప్రెడ్షీట్ రోబోట్ బరువు, బ్యాటరీ సామర్థ్యం, అంచనా పరిధి, పోలిక ఇన్పుట్లను నమోదు చేస్తుంది. మూలం నుంచి వచ్చిన విలువలను అంచనాల నుంచి వేరుచేస్తుంది; RAIBO2 పరిధి వరుస లెక్కించినది, రెండో బహిరంగ పరుగు కాదు.
- KAIST, 2024 నవంబర్ 17. సంస్థ అప్పటి నివేదిక మారథాన్ దూరం, సమయం, మార్గాన్ని ఇస్తూ, స్వయంచాలక నావిగేషన్ తదుపరి పని అని చెబుతుంది. రోబోట్ను KAIST అభివృద్ధి చేసింది; అందువల్ల దాని ఆచరణాత్మక సిద్ధతపై వాదనలు బృందం అంచనాలుగానే చూడాలి.
- KAIST, 2024 నవంబర్ 15. రేసుకు ముందు విడుదల చేసిన నివేదిక, 2024 సెప్టెంబర్లో విఫలమైన ప్రయత్నం, బ్యాటరీ మార్పులు, GPS మార్గంతో జరిగిన క్యాంపస్ పరుగును వివరిస్తుంది. క్యాంపస్ దూరం, పరిధి అంచనాలు నవంబర్ మారథాన్కు భిన్నమైన పరీక్షలు.
- Lee తదితరులు, Research Square ప్రీప్రింట్, 2025. పూర్తి బహిరంగ పత్రం హార్డ్వేర్, reinforcement-learning పద్ధతులను వివరిస్తుంది. ఇది చివరి Nature పత్రానికి ముందు ప్రచురితమైంది; ఇందులో బ్యాటరీ, అంచనా పరిధి సంఖ్యలు వేరు. ఇక్కడ ఆ సంఖ్యలకు చివరి పరిశోధనా పత్రం, అనుబంధాన్నే ఆధారంగా తీసుకున్నాం.