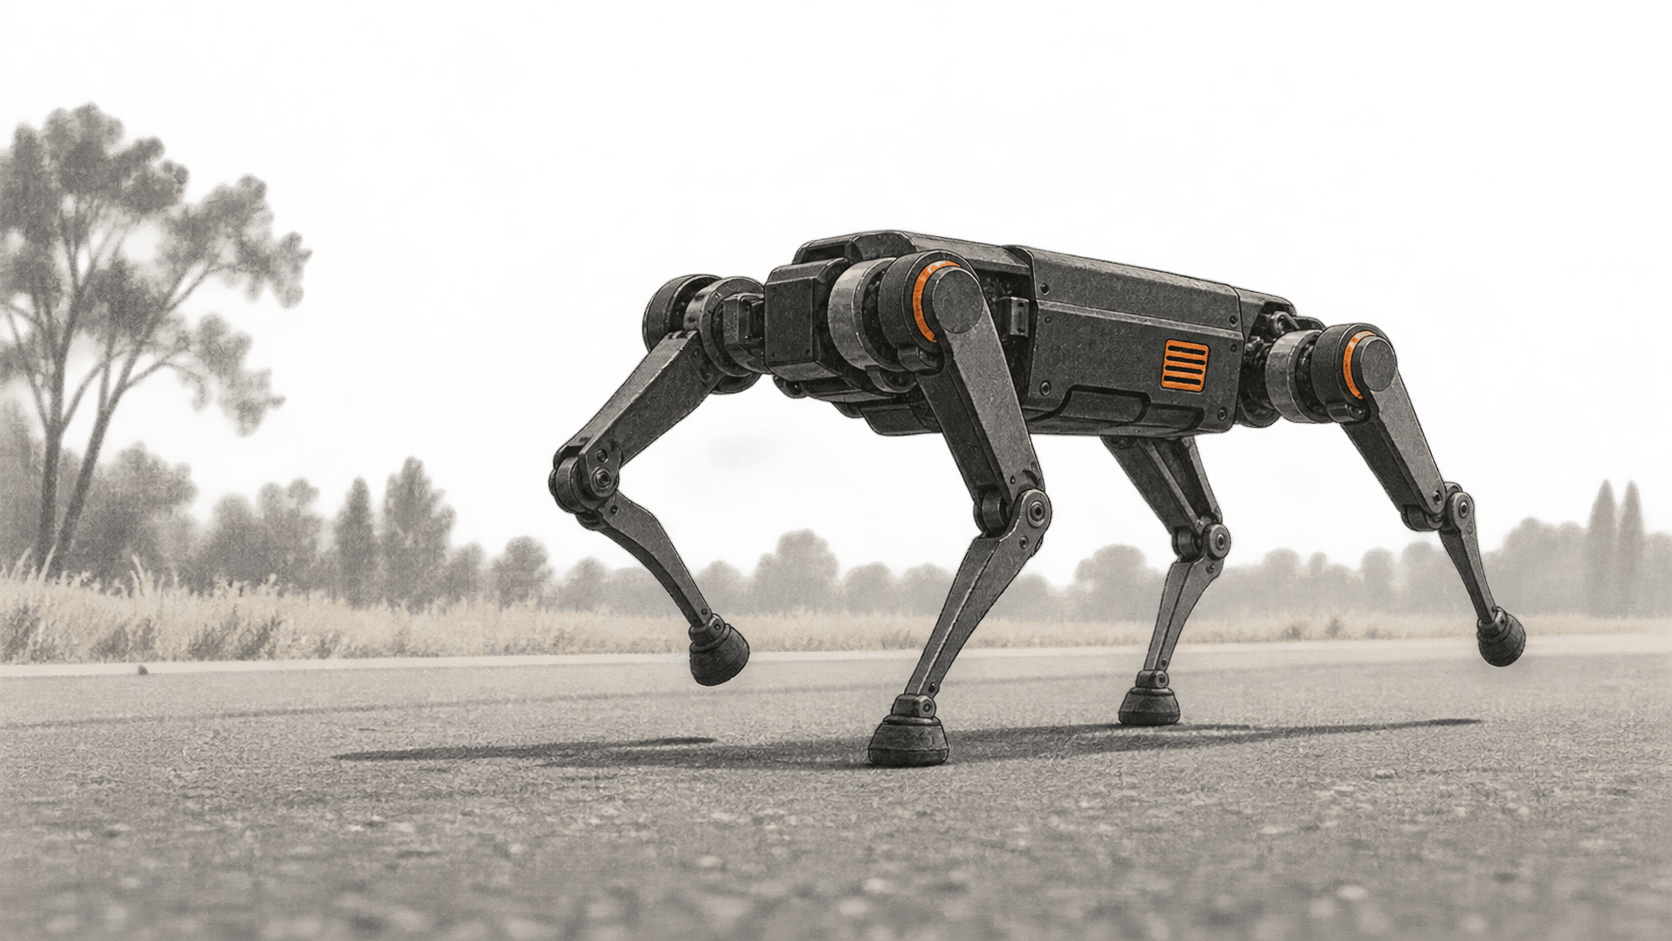
韓国のKAISTが開発した四足ロボットRAIBO2は、全長42.195キロのロードマラソンを2024年11月、電池1回分の充電で4時間19分52秒かけて完走した。新たに示されたのは、2026年9月23日に公開された『Nature』論文で、脚、モーターの電子回路、学習した歩容を一体で設計し、エネルギー損失を抑えた方法を説明している。
大きな変化
- 何が変わったか:査読済みの研究報告が、長距離の屋外走行と、四足ロボット全体のエネルギー損失モデルを結びつけた。距離の記録だけでなく、モーターの発熱、関節の摩擦、足の接地衝撃が、同じ電池の電力をどう奪い合うかをロボット設計者が検討できる。
- なぜ重要か:稼働範囲は、移動ロボットが充電場所から離れてどれだけ長く働けるかを左右する。RAIBO2は、ハードウェアと歩容制御を一体で設計して範囲を延ばす方法を示した。ただし、マラソンで配送や点検の作業負荷を試したわけではない。
- 今後の注目点:今後の四足ロボットを比べるなら、指定した電池、速度、経路、積載量の条件で移動距離を測るのが有用だ。研究チームの比較表には実測値と推定値が混在するため、航続距離の見出しだけでは、同じ作業を別のロボットがどうこなすかは判断できない。
マラソンの結果と、その限界
『Nature』論文によると、RAIBO2の輸送コストは0.25だった。この指標は、ロボットの重量と移動距離に対する消費エネルギーの比を表す。論文要旨は人間の基準値0.37と比較している。また、著者らの比較対象では、既存の四足ロボットより1回の充電で3倍以上遠くまで移動するとしている。これらは著者による計算と比較対象の範囲内での結果であり、同一条件のあらゆる実地作業で普遍的な順位を示すものではない。
この記録は第22回尚州干し柿マラソンのコースで達成されたと、KAISTの2024年11月17日付発表は伝えている。同大学によると、14キロ地点と28キロ地点付近で、それぞれ約50メートルの上り坂があった。KAISTの以前の発表では、2024年9月の初レースは電池切れで37キロ地点で終了したと説明されている。11月の完走は、より大きな電池の採用など設計変更を経た後の結果だった。
マラソンでは、道路コース上でランナーの周囲を走行し続ける能力が示された。KAISTは2024年、次の研究課題として自律ナビゲーションを挙げていた。同校が報告したキャンパスでの試験はGPS誘導の経路に沿って行われたが、ロボットが独力で経路を選んだことや、マラソン中に配送や巡回を行ったことを示すものではない。
一歩ごとのエネルギーを節約
著者らは、互いに関係する設計上の課題を説明している。関節モーターは機体を支えるために電力を使う。脚を動かすと摩擦が生じ、足の接地時には衝撃でエネルギーが失われる。姿勢や脚の設計で一つの損失を抑えると、別の損失が増えることもある。公開されている研究プレプリントは、軽量な脚、減速比の低い伝達機構、電気抵抗やスイッチング損失を減らすモーター駆動回路について説明している。『Nature』の要旨も、機構、モーター電子回路、歩行制御という同じ三つの設計領域を挙げている。
歩容制御器はシミュレーション内で強化学習によって訓練された。プレプリントによると、訓練時の報酬には、足が接地する直前に速度を落とすことや、モーターの電流需要を減らすことが含まれていた。これらは衝撃による損失とモーターの発熱に対処する。KAISTは、下り坂で関節が一部のエネルギーを回収できるとも説明している。いずれか一つだけでマラソンの距離を説明できるわけではなく、報告された性能向上は、ロボットをシステム全体として調整した結果だ。
航続距離の比較で分かること
最終版論文の補足比較表では、RAIBO2の重量は43キログラム、電池容量は1,447ワット時、計算上の航続距離は約52キロとされる。この距離は表での外挿値であり、研究が屋外で完走を記録した距離は42.195キロのレースだ。他のロボットについても、推定値やメーカー公称値に基づく数値が複数含まれている。以前の公開プレプリントには異なる電池容量や予測距離が記載されているため、最終版の補足資料にある数値と置き換えてはならない。
用途の可能性についても、同じ区別が必要だ。主に道路を走る長距離走行は、持久力とチームの工学的な工夫について具体的な情報を与える。一方、積載量、連続勤務、事前に定められていない経路での移動、保守、険しい地形については、別途試験が必要だ。KAISTが掲げるナビゲーションや災害環境での利用計画は研究目標であり、このマラソンで得られた成果ではない。
出典・参考資料
- Leeほか、『Nature』、2026年9月23日。査読済み論文の公開要旨から、完走タイム、1回の充電での走行、輸送コストの数値、三つの設計要素を確認した。出版社の公開ページでは要旨、図の説明、補足資料を閲覧できたが、2026年9月24日の確認時点で本文は購読者限定だった。
- 『Nature』2026年9月の比較補足データ。ダウンロード可能な表にはロボットの重量、電池容量、推定航続距離、比較条件が記録されている。出典の数値と推定値が区別され、RAIBO2の航続距離は算出値であり、屋外での再走行ではない。
- KAIST、2024年11月17日。大学による当時の報告はマラソンの距離、タイム、コースを示し、自律ナビゲーションは今後の課題としている。KAISTはロボットの開発元であり、実用化準備に関する主張はチームの評価である。
- KAIST、2024年11月15日。レース前の報告では、9月の未完走、電池変更、GPS誘導によるキャンパス走行試験が説明されている。キャンパスでの距離や航続予測は11月のマラソンとは別の試験だ。
- LeeほかによるResearch Squareの2025年プレプリント。全文公開された原稿は、ハードウェアと強化学習の手法を説明する。最終版の『Nature』論文より前に公開され、電池容量と予測航続距離の数値が異なるため、これらの数値には最終版論文と補足資料を用いた。