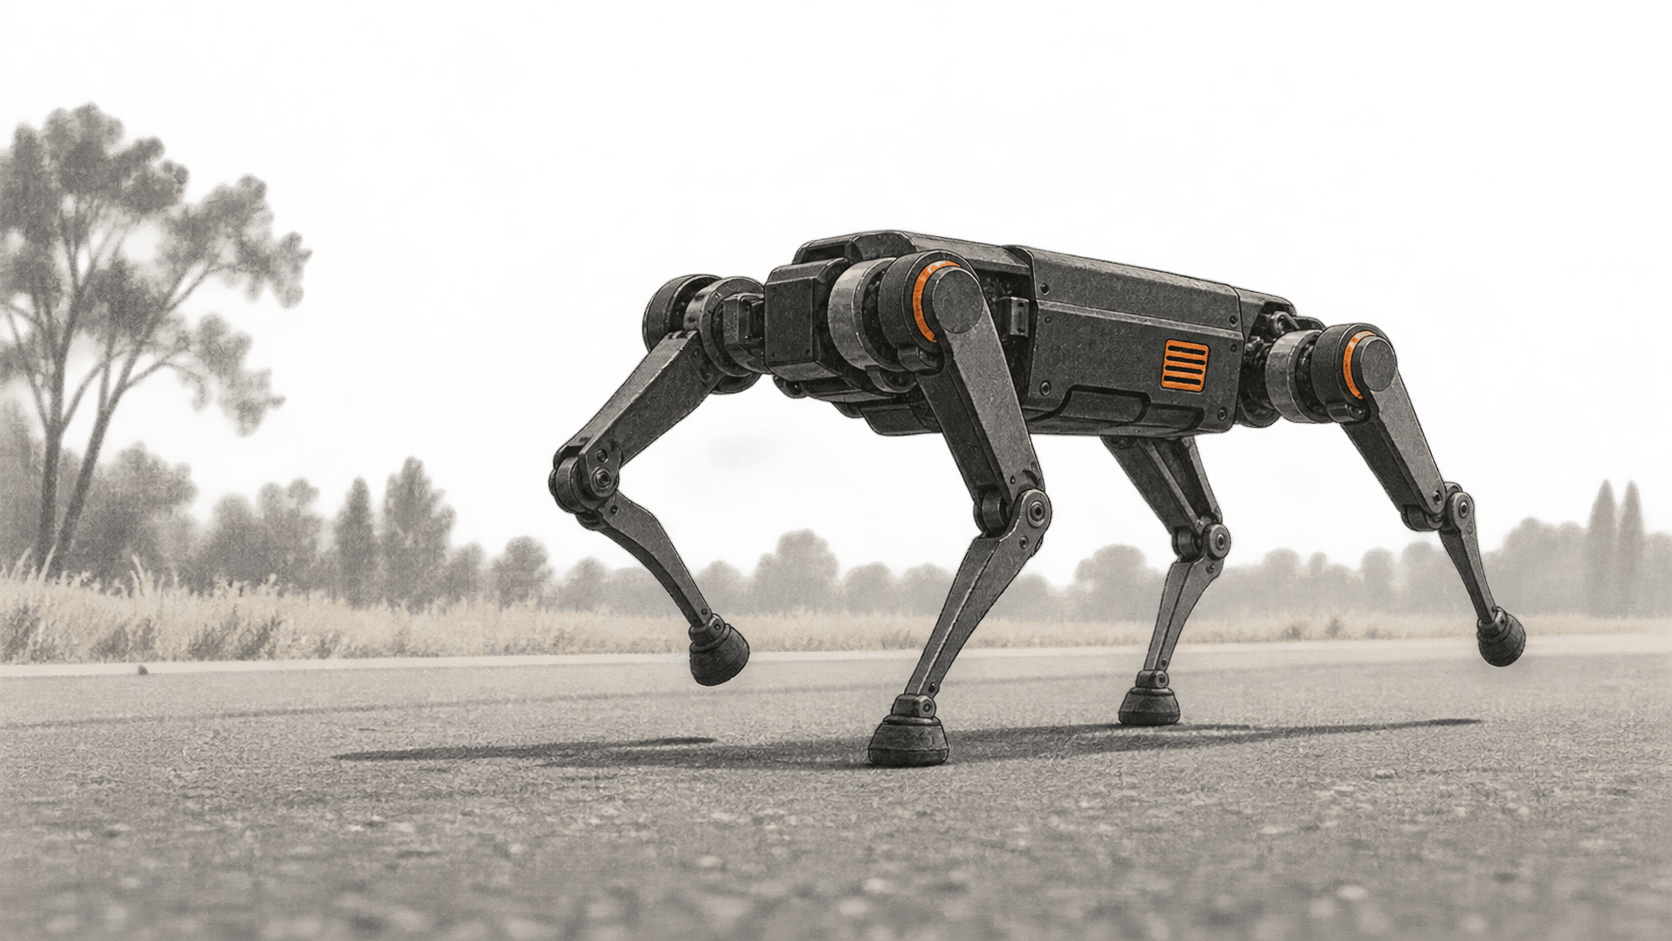
El robot cuadrúpedo RAIBO2, de KAIST, terminó una carrera en carretera de 42,195 kilómetros en Corea del Sur en noviembre de 2024, con un tiempo de 4 horas, 19 minutos y 52 segundos y una sola carga de batería. La novedad es un artículo de Nature publicado el 23 de septiembre de 2026, que explica cómo sus diseñadores trabajaron de forma conjunta en las patas, la electrónica de los motores y la marcha aprendida para reducir la pérdida de energía.
El gran cambio
- Qué ha cambiado: Un análisis revisado por pares acompaña ahora una carrera prolongada al aire libre con un modelo de pérdidas de energía para el cuadrúpedo completo. Ofrece a los diseñadores de robots algo más que una cifra de distancia que examinar: describe cómo el calor de los motores, la fricción de las articulaciones y los impactos de las patas compiten por la misma carga de batería.
- Por qué importa: La autonomía limita el tiempo durante el que un robot móvil puede trabajar lejos de un punto de carga. RAIBO2 muestra una vía para ampliarla mediante el diseño conjunto del hardware de las articulaciones y el control de la marcha, aunque el maratón no puso a prueba tareas de reparto o inspección.
- Qué conviene observar: Para comparar cuadrúpedos futuros, conviene medir la distancia con una batería, velocidad, ruta y carga útil especificadas. La hoja comparativa del propio equipo mezcla cifras medidas y estimadas, por lo que la autonomía anunciada por sí sola no demuestra cómo funcionaría otro robot en la misma tarea.
El resultado del maratón y sus límites
El artículo de Nature informa de un coste de transporte de 0,25 para RAIBO2. Esta medida relaciona la energía consumida con el peso del robot y la distancia recorrida. El resumen compara la cifra con un valor de referencia humano de 0,37. También afirma que el robot recorre por carga más del triple de distancia que los cuadrúpedos existentes incluidos en la comparación de los autores. Son cálculos de los autores y resultados de su conjunto comparativo, no una clasificación universal de tareas idénticas en el terreno.
El resultado se obtuvo en el recorrido del 22.º Maratón del Caqui Seco de Sangju, según el comunicado de KAIST del 17 de noviembre de 2024. KAIST describió dos subidas de unos 50 metros, cerca de los kilómetros 14 y 28. Un comunicado anterior de KAIST dijo que el primer intento del equipo, en septiembre de 2024, terminó en el kilómetro 37 cuando se agotó la batería. Por tanto, el resultado de noviembre llegó después de un intento fallido y de cambios de diseño, entre ellos una batería de mayor capacidad.
El maratón demostró que el robot podía desplazarse de forma sostenida entre corredores en un circuito vial. En 2024, KAIST dijo que la navegación autónoma sería un trabajo futuro. La prueba comunicada en el campus siguió una ruta guiada por GPS, pero eso no demuestra que el robot eligiera su propio recorrido ni que realizara tareas de reparto o patrulla durante el maratón.
Ahorrar energía en cada paso
Los autores describen un problema de diseño interrelacionado. Los motores de las articulaciones consumen energía para sostener el cuerpo. Mover las patas también produce fricción, mientras que cada apoyo puede disipar energía con el impacto. Un diseño de apoyo o de patas que reduzca una pérdida puede aumentar otra. El preprint de investigación disponible públicamente describe una pata ligera, una transmisión de baja relación y un circuito de control de motores diseñado para reducir la resistencia eléctrica y las pérdidas de conmutación. El resumen de Nature identifica las mismas tres áreas de diseño: mecánica, electrónica de los motores y control de la locomoción.
El controlador de la marcha se entrenó mediante aprendizaje por refuerzo en una simulación. Según el preprint, entre las recompensas del entrenamiento estaban frenar una pata justo antes del contacto con el suelo y reducir la corriente que demandan los motores. Estas medidas abordan las pérdidas por impacto y el calentamiento de los motores. KAIST también dijo que las articulaciones pueden recuperar parte de la energía en los descensos. Ningún factor explica por sí solo la distancia del maratón: la mejora comunicada proviene de ajustar el robot como un sistema integrado.
Qué permite afirmar la comparación de autonomía
El archivo comparativo suplementario del artículo final indica que RAIBO2 pesa 43 kilogramos, tiene una batería de 1.447 vatios-hora y una autonomía calculada de unos 52 kilómetros. En la tabla, esa autonomía es una extrapolación; el estudio documenta como prueba al aire libre la carrera de 42,195 kilómetros. Las cifras de varios otros robots también son estimaciones o especificaciones de los fabricantes. El preprint público anterior utilizaba cifras distintas para la batería y la autonomía proyectada, por lo que no deben sustituir a las del suplemento final.
La misma distinción se aplica a los posibles usos. Una carrera larga en un recorrido principalmente vial aporta datos concretos sobre la resistencia y las decisiones de ingeniería del equipo. Deja para otras pruebas cuestiones sobre la carga útil, los turnos repetidos, la navegación sin guion, el mantenimiento y los terrenos difíciles. Los planes que ha anunciado KAIST para la navegación y los entornos de desastre son objetivos de investigación, no resultados de este maratón.
Fuentes y lecturas adicionales
- Lee y colaboradores, Nature, 23 de septiembre de 2026. El resumen accesible del artículo revisado por pares confirma el tiempo de llegada, el resultado con una sola carga, la cifra del coste de transporte y la explicación del diseño en tres partes. La página pública de la editorial ofrece el resumen, los pies de figura y los enlaces a los suplementos; cuando se consultó, el texto principal requería una suscripción.
- Nature: datos comparativos suplementarios, septiembre de 2026. La hoja de cálculo descargable registra la masa de los robots, la capacidad de las baterías, la autonomía estimada y los datos usados en la comparación. Distingue las cifras extraídas de las fuentes de las estimaciones; la autonomía de RAIBO2 es calculada y no corresponde a una segunda carrera al aire libre.
- KAIST, 17 de noviembre de 2024. La crónica publicada entonces por la institución indica la distancia, el tiempo y el recorrido del maratón, y dice que la navegación autónoma quedaría para trabajos posteriores. KAIST desarrolló el robot, por lo que las afirmaciones sobre su preparación para usos prácticos son la valoración del equipo.
- KAIST, 15 de noviembre de 2024. La crónica previa a la carrera describe el intento fallido de septiembre, los cambios en la batería y una prueba en el campus guiada por GPS. La distancia recorrida en el campus y las proyecciones de autonomía corresponden a pruebas distintas del maratón de noviembre.
- Lee y colaboradores, preprint de Research Square, 2025. El manuscrito completo de acceso público explica los métodos de hardware y aprendizaje por refuerzo. Es anterior a la versión final de Nature y contiene cifras distintas de capacidad de batería y autonomía proyectada; para esas cifras, aquí prevalecen el artículo final y su suplemento.